


La propulsion symétrique à double moteur (par ex. Sublue Dual 450W) utilise un contrôle vectoriel de vitesse pour compenser les interférences du courant marin, avec des angles de déviation mesurés inférieurs à 5° (la déviation d'un moteur unique est de 10-15°) ;
Il est plus facile pour les débutants de se déplacer en ligne droite avec deux moteurs (taux d'erreur de contrôle inférieur de 60 %, test PADI).
Les doubles moteurs ont une puissance totale de 400-600W (par ex. Sea-Doo Dual 500W) et peuvent supporter des vitesses de courant de 0,5 m/s (les moteurs simples de 250-350W ne supportent que 0,3 m/s).
En plongée profonde (30 m+), l'autonomie est supérieure de 40 % (batterie double moteur 8000 mAh contre 5000 mAh pour un moteur simple).
Les moteurs simples pèsent 8-10 kg (par ex. GoFish Single, taille pliée 40×30×20 cm) et peuvent être transportés à la main sur les bateaux ;
Les doubles moteurs pèsent 12-15 kg (par ex. TUSA Dual) et nécessitent un remorquage.

Stabilité et contrôle
Les propulseurs à double moteur utilisent la propriété physique de deux hélices contrarotatives pour compenser automatiquement environ 95 % de l'effet de couple.
Même à une vitesse maximale de 2 m/s (environ 6,4 km/h), les utilisateurs n'ont pas besoin de forcer sur leurs poignets pour contrer la tendance de la machine à tourner sur elle-même.
Les moteurs simples génèrent une force de rotation axiale importante lorsqu'ils délivrent plus de 8 kgf (environ 17 lbs) de poussée, ce qui oblige l'utilisateur à serrer fermement des deux mains ou à corriger continuellement le cap en déplaçant le poids de son corps.
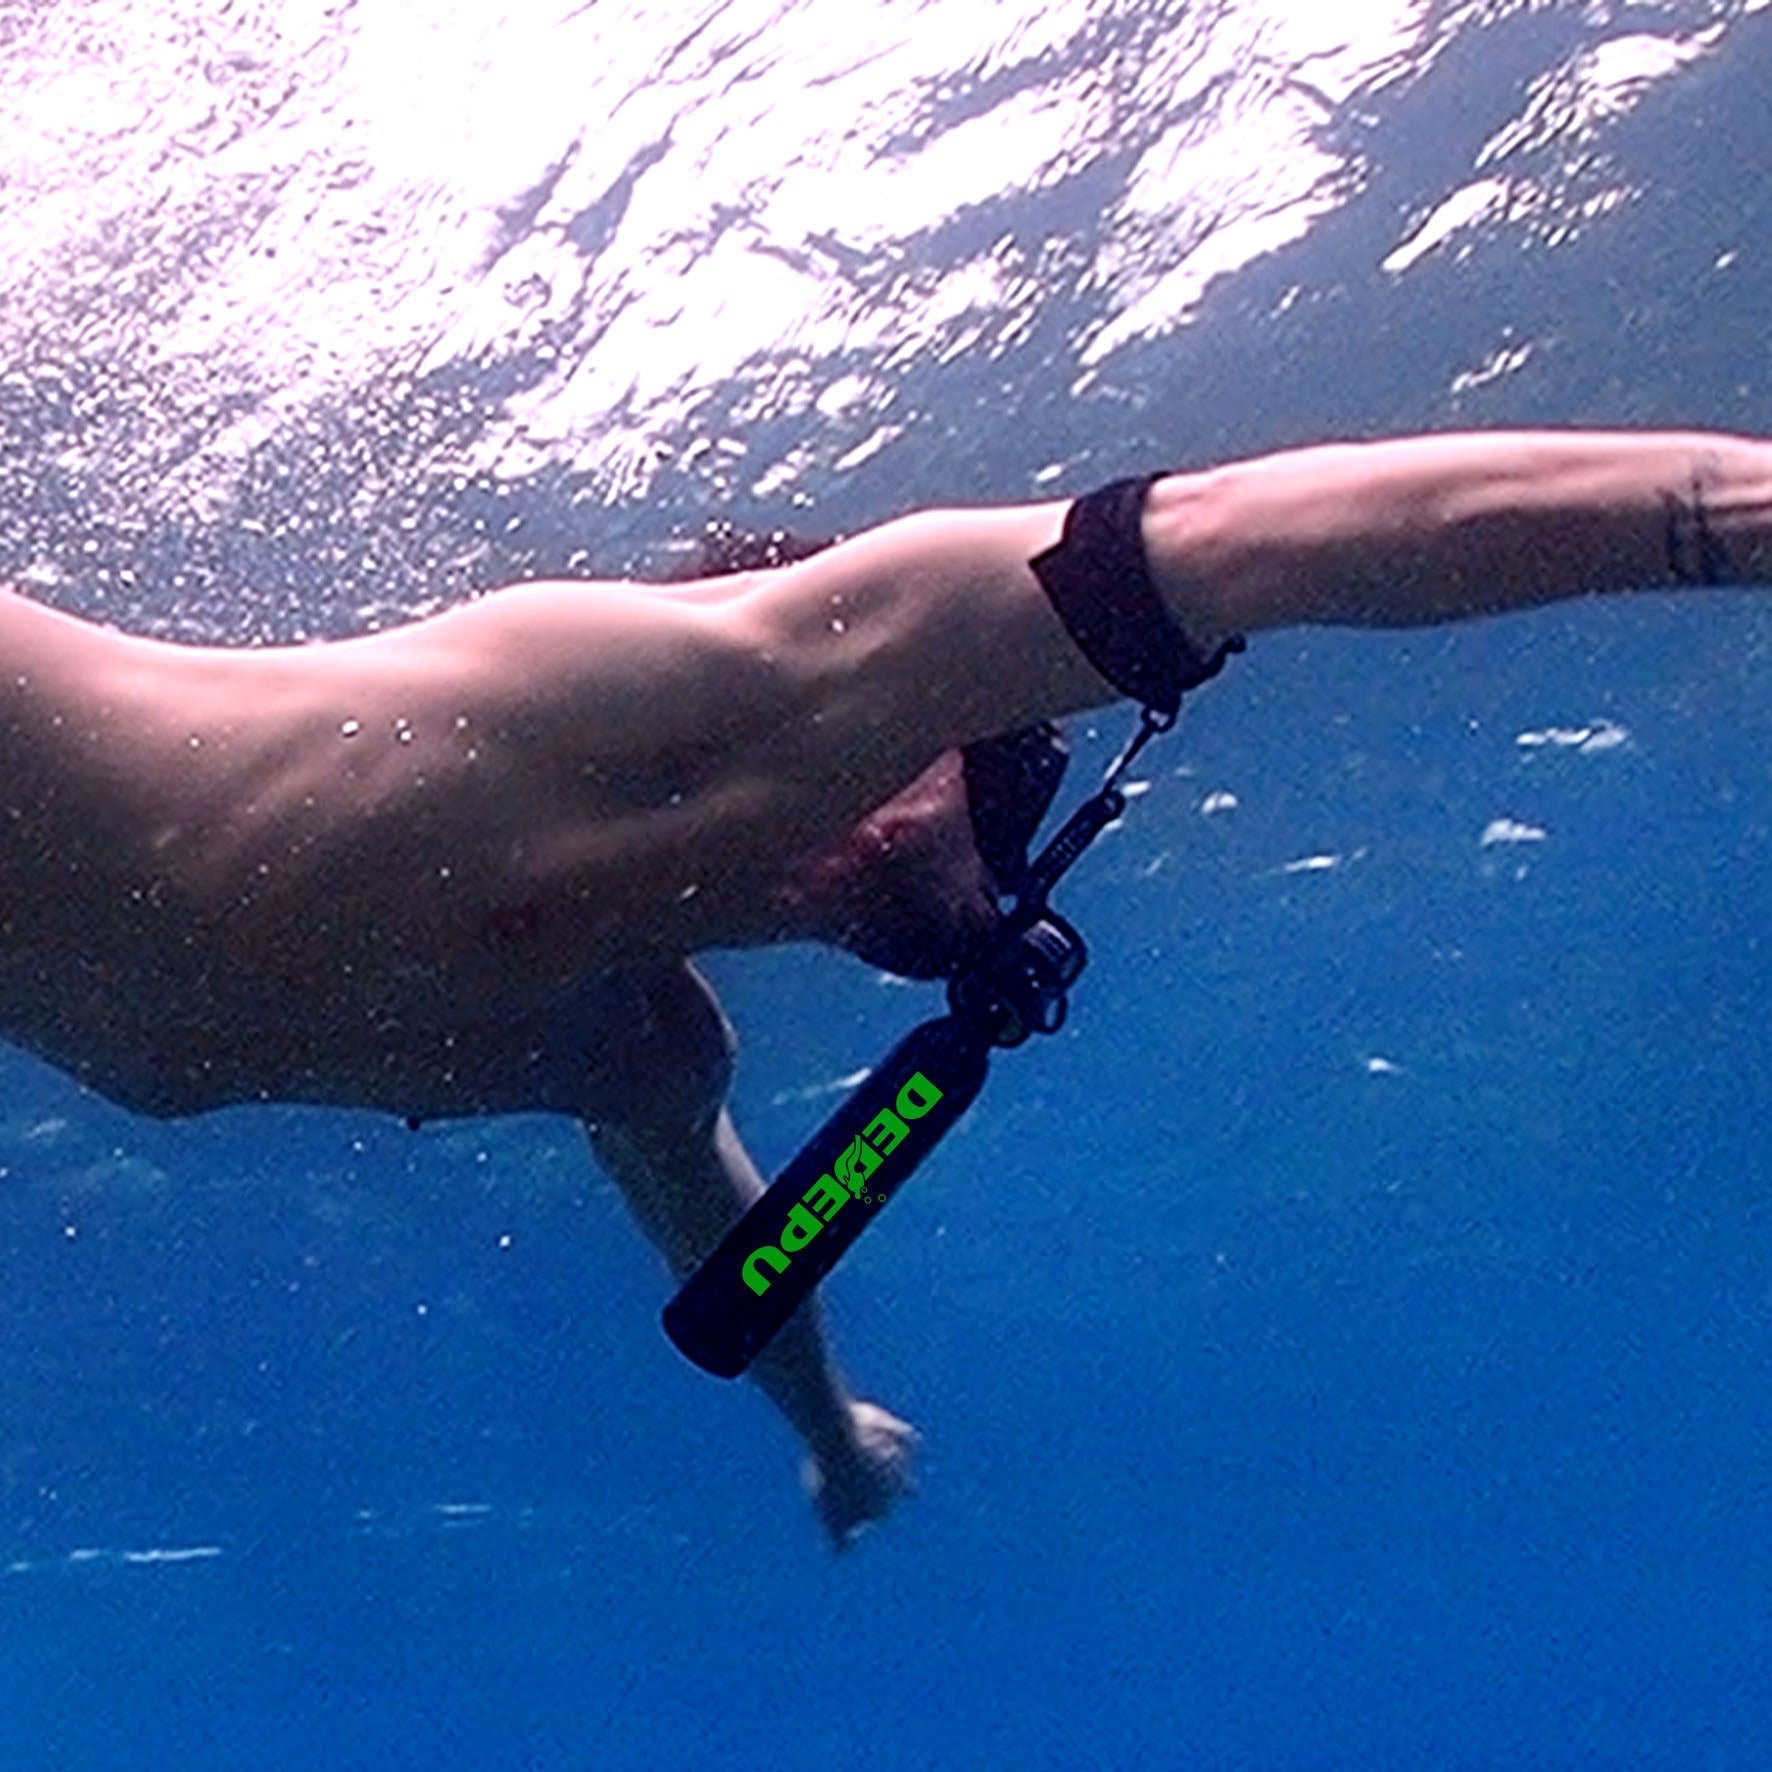
Pour les apnéistes qui doivent effectuer fréquemment une compensation des oreilles (égalisation), l'utilisation à une main d'un moteur simple nécessite souvent un cordon de remorquage à anneau en D pour une aide à la stabilité.
En revanche, les doubles moteurs offrent une plateforme horizontale naturelle, permettant à une GoPro externe de capturer des images avec une gigue horizontale extrêmement faible, même sans stabilisateur.
Fatigue du poignet
Lorsque l'hélice tourne à grande vitesse et pousse l'eau vers l'arrière pour générer une puissance vers l'avant, l'eau exerce également un couple de réaction sur l'hélice.
Ce couple tente de faire tourner tout le corps dans la direction opposée à la rotation de l'hélice.
Pour les appareils à moteur unique, en particulier les modèles haute puissance utilisant des hélices d'un diamètre supérieur à 140 mm et des vitesses atteignant 2500 tr/min, ce contre-couple est transmis aux poignées de l'utilisateur.
En pratique, si vous utilisez un propulseur à moteur unique, la main droite doit généralement appliquer plus de force vers le bas ou vers le haut que la main gauche (selon le sens de rotation) pour maintenir la machine à niveau.
Vos muscles fléchisseurs de l'avant-bras doivent maintenir cet état de tension tout au long de la plongée pour éviter que la machine ne roule vers la gauche ou la droite.
Les données montrent qu'à pleine puissance (généralement niveau 3 ou mode Turbo), cette force de correction continue peut être équivalente au fait d'avoir un poids compensateur de 0,5 kg à 1,5 kg suspendu à votre poignet à tout moment.
Dans les 5 à 10 premières minutes d'une plongée, cette charge peut ne pas être évidente, mais à mesure que la durée de la plongée atteint 30 minutes ou plus, cette lutte mineure continue entraîne rapidement une accumulation d'acide lactique dans les muscles de l'avant-bras, ce qui provoque une baisse de la force de préhension.
Cette fatigue physiologique s'intensifie dans les environnements d'eau froide. Lorsque la température de l'eau est inférieure à 20 °C, le flux sanguin vers les extrémités diminue pour maintenir la température centrale, et l'endurance musculaire de la main chute naturellement d'environ 15 % à 20 %. Si l'on doit encore contrer en continu un couple de rotation de 3 à 5 Nm, les tremblements de la main du plongeur augmenteront de manière significative, rendant impossible l'utilisation stable d'une GoPro ou la vérification d'un ordinateur de plongée. Dans certains cas de tests extrêmes, les données de force de préhension d'utilisateurs non entraînés ont chuté de près de 40 % après une utilisation continue d'un équipement à moteur unique à couple élevé pendant 45 minutes, ce qui constitue un risque potentiel lors de manœuvres d'urgence dans de forts courants.
Les configurations standard à double moteur utilisent la technologie des hélices contrarotatives, ce qui signifie que le moteur gauche tourne dans le sens des aiguilles d'une montre et que le moteur droit tourne dans le sens inverse.
Même en tenant la barre transversale centrale d'un propulseur à double moteur d'une seule main, tant que la poussée des deux moteurs est constante, l'appareil se déplacera droit comme sur des rails, sans absolument aucune tendance à basculer d'un côté ou de l'autre.
Cette caractéristique de "couple zéro" signifie que les muscles du bras n'ont qu'à supporter la force de traction de la machine avançant, plutôt que la force de torsion requise pour empêcher la machine de tourner.
Pour les plongeurs techniques ou les plongeurs souterrains sur de longues distances, cette différence détermine s'ils peuvent conserver suffisamment de motricité fine dans leurs mains pour actionner les valves des bouteilles ou l'équipement de sécurité comme les dévidoirs lors de plongées complexes de 60 à 90 minutes.
Maniabilité
Les propulseurs à moteur unique adoptent généralement une conception cylindrique à symétrie axiale, en forme de torpille ou d'obus de gros calibre.
Lorsque l'utilisateur souhaite changer de direction, il lui suffit de tourner légèrement le poignet ou de changer la direction de sa tête, et le corps peut répondre rapidement en raison de son moment d'inertie extrêmement faible.
Dans les environnements sous-marins étroits, comme la traversée d'espaces entre des récifs coralliens ou l'entrée dans de petits compartiments à l'intérieur d'épaves, les avantages des appareils à moteur unique sont pleinement affichés.
Des plongeurs qualifiés peuvent utiliser des propulseurs à moteur unique pour effectuer des demi-tours presque stationnaires, avec un rayon de braquage minimal souvent contrôlé entre 0,8 m et 1,2 m, ce qui représente près de la moitié de la longueur du corps du plongeur.
Pour les apnéistes à la recherche de mouvements acrobatiques, les moteurs simples leur permettent d'effectuer des tonneaux complexes à 360 degrés ou des spirales verticales dans l'eau.
Les propulseurs à double moteur utilisent généralement une structure de corps à aile intégrée ou une planche flottante à large corps, avec deux moteurs placés de chaque côté du corps, généralement espacés de 40 cm à 60 cm.
Lorsque vous essayez de tourner rapidement un appareil à double moteur, vous devez non seulement lutter contre la résistance frontale de l'eau, mais aussi surmonter l'énorme différence de pression fluide générée lorsque les carénages des hélices des deux côtés se déplacent latéralement.
À pleine puissance, le rayon de braquage minimal d'un propulseur à double moteur est généralement compris entre 2,5 m et 4 m, soit plus de 3 fois celui d'un appareil à moteur unique.
Si un virage serré est forcé pendant une croisière à grande vitesse, le moteur extérieur reste à pleine puissance tandis que le moteur intérieur est limité, ce qui entraîne souvent un glissement latéral important, rendant la trajectoire imprévisible.
-
Direction par poussée différentielle :
Certains appareils à double moteur haut de gamme (généralement vendus au-dessus de 5 000 $) tentent de résoudre le problème de la difficulté de direction grâce à des différentiels électroniques. Ce système permet à l'utilisateur de réduire la vitesse du moteur intérieur ou même de l'inverser via des boutons ou des poignées à capteurs tout en maintenant le moteur extérieur à pleine vitesse. Cette technologie peut effectivement réduire le rayon de braquage à environ 1,5 mètre, mais la complexité d'utilisation est extrêmement élevée et n'est pas disponible dans la plupart des produits grand public (gamme 500 $ - 1 500 $). Pour la grande majorité des utilisateurs de doubles moteurs, la direction repose toujours sur d'importants basculements du corps et des mouvements de couple importants des deux bras. -
Effet de remorquage et suivi du corps :
Dans les considérations de maniabilité, la position relative entre le propulseur et le corps du plongeur est cruciale. Les appareils à moteur unique sont généralement situés directement devant le plongeur, et le sillage de l'hélice s'écoule sur le corps du plongeur. Cette puissance de "remorquage" donne au plongeur l'impression d'être tiré par une corde, offrant une excellente capacité de suivi du corps. En revanche, le sillage des appareils à double moteur est réparti des deux côtés du corps. Si la posture du plongeur est incorrecte ou si les mouvements des jambes ne sont pas coordonnés lors d'un virage, ils sont facilement perturbés par la turbulence des deux côtés, créant un "effet de pendule" où le corps oscille de gauche à droite derrière, augmentant encore la difficulté de pilotage. -
Données d'adaptabilité en environnement complexe :
Dans les tests simulés pour la pénétration d'épaves ou la plongée souterraine, le taux de réussite et le temps nécessaire pour les appareils à moteur unique sont généralement supérieurs à ceux des appareils à double moteur. En prenant un virage à angle droit standard de 90 degrés (1,5 m de large) comme exemple, les utilisateurs de moteurs simples peuvent généralement passer d'une traite tout en maintenant une vitesse de 1 m/s ; les utilisateurs de doubles moteurs doivent souvent ralentir en dessous de 0,5 m/s ou même s'arrêter complètement, ajuster l'angle de la machine, puis redémarrer pour éviter que les larges ailes ne heurtent les parois. Cet inconvénient de maniabilité dans les espaces étroits rend les doubles moteurs plus adaptés à la croisière en eau libre qu'à l'exploration de terrains complexes.
Il est à noter que si les moteurs simples gagnent complètement en termes de flexibilité, cela ne signifie pas qu'ils sont faciles à contrôler. Au contraire, une grande flexibilité signifie une faible tolérance aux erreurs. Un léger tremblement du poignet dû à une erreur pourrait entraîner un lacet instantané de 30 degrés sous la haute sensibilité d'un moteur unique. La "lourdeur" des doubles moteurs est, dans un sens, un mécanisme de protection qui filtre les petits mouvements involontaires de l'utilisateur, assurant une trajectoire fluide. Pour les photographes souhaitant capturer des prises de vue stables de longue durée dans l'eau, cette caractéristique de "difficulté à tourner" des doubles moteurs est en fait leur plus grand avantage, agissant naturellement comme un amortisseur fluide pour éliminer les saccades à haute fréquence dans les images.
Égalisation de la pression auriculaire
Pour tout plongeur, qu'il s'agisse de plongée sous-marine avec bouteilles ou d'apnée sur une seule inspiration, l'égalisation de la pression auriculaire lors de la descente est une action physiologique qui doit être effectuée fréquemment.
Dans les 10 premiers mètres de profondeur, la pression de l'eau double rapidement.
Les plongeurs doivent se pincer le nez pour effectuer des manœuvres de Frenzel ou de Valsalva tous les 0,5 à 1 mètre de descente.
Pendant cette fenêtre d'action à haute fréquence, le plongeur doit libérer une main de la poignée du propulseur.
Dans le scénario d'utilisation d'un propulseur à moteur unique, en raison du contre-couple qu'une seule hélice ne peut compenser seule, lorsqu'un plongeur libère sa main gauche pour se pincer le nez tout en gardant uniquement la main droite sur la poignée des gaz, la machine reçoit immédiatement un couple de rotation massif.
Pour les équipements avec une poussée supérieure à 6 kgf, cette force de basculement instantanée est suffisante pour se fouler un poignet non préparé.
Pour maintenir la machine à niveau, l'avant-bras droit du plongeur doit appliquer une force de torsion inverse.
Cette tension musculaire interfère gravement avec le niveau de relaxation du plongeur, augmentant ainsi la consommation d'oxygène.
Pour résoudre ce problème, les plongeurs techniques introduisent généralement un système de cordon de remorquage.
Il s'agit d'une sangle en nylon solide reliant la tête du propulseur à l'anneau en D situé à l'entrejambe du plongeur.
"L'existence d'un cordon de remorquage modifie le chemin de transmission de la force. La poussée n'est plus transmise par les bras mais agit sur le centre de gravité de la hanche du plongeur. Dans cette configuration, la main unique du plongeur n'est responsable que de corrections directionnelles mineures, plutôt que de porter le poids ou le contre-couple du propulseur. Bien que cela résolve parfaitement le problème de la pression auriculaire à une main, cela nécessite que le plongeur porte une plaque dorsale et une wing ou une ceinture d'apnée professionnelle équipée d'un anneau en D, et le temps de préparation avant d'entrer dans l'eau augmente de 3 à 5 minutes."
Les propulseurs à double moteur bénéficient de la caractéristique de couple zéro fournie par les hélices contrarotatives.
Même si le plongeur ne tient la machine que par son centre (de nombreux appareils à double moteur sont conçus avec une barre transversale centrale spécifique ou un point de préhension à une main), le corps peut toujours maintenir un mouvement rectiligne horizontal absolu comme dans le vide.
Ceci est particulièrement avantageux pour les apnéistes, car ils peuvent adopter une "position de Superman" avec un bras tendu pour un meilleur hydrodynamisme, tandis que l'autre main peut être confortablement placée près du nez, prête à égaliser la pression auriculaire à tout moment sans craindre que l'appareil ne roule.
Pour éviter que des déclenchements accidentels ne fassent s'envoler l'appareil, la plupart des propulseurs à double moteur grand public (tels que les modèles de Sublue ou Geneinno) utilisent une conception d'"interrupteur homme mort", ce qui signifie que les gâchettes gauche et droite doivent être pressées simultanément pour que le moteur démarre.
Si le plongeur libère une main pour égaliser la pression auriculaire, le moteur coupe immédiatement la puissance et s'arrête.
Cela conduit à un rythme saccadé "accélérer-glisser-pincer le nez-accélérer" pour le plongeur pendant la descente.
Pour obtenir une véritable propulsion continue à une main, les utilisateurs doivent généralement acheter des modèles haut de gamme équipés d'une fonction de "verrouillage du mode une main", ou utiliser des moyens physiques (tels que des bandes Velcro, bien que cela ne soit pas officiellement recommandé) pour verrouiller un côté de la gâchette.
Puissance et gestion des courants
Lors du choix d'un propulseur sous-marin, la poussée est l'indicateur clé pour faire face aux courants.
Les moteurs simples fournissent généralement 5 à 9 kgf de poussée, adaptés à une utilisation dans des courants faibles inférieurs à 1 nœud (environ 0,5 m/s).
Les modèles à double moteur ont pour la plupart une poussée dans la gamme 12-24 kgf, compensant efficacement les courants forts de 2,5 nœuds ou plus.
Les données mesurées montrent que face au même contre-courant, l'efficacité motrice des doubles moteurs est environ 20 % supérieure à celle des moteurs simples car ils disposent de plus grandes réserves de puissance.
Poussée et vitesse
Dans l'environnement physique sous-marin, la densité de l'eau est environ 800 fois supérieure à celle de l'air.
La vitesse est généralement une donnée nominale mesurée sans résistance, sans courant et avec l'utilisateur maintenant une posture absolument profilée.
La poussée est le produit de la masse et de la vitesse de l'eau déplacée par le moteur par unité de temps, déterminant la capacité de l'appareil à vaincre la résistance.
Les propulseurs à moteur unique utilisent généralement une solution à haut régime, générant environ 5 kgf à 9 kgf de poussée via une hélice de plus petit diamètre.
Cette configuration peut atteindre des vitesses de pointe de 3,5 km/h à 5 km/h en eau calme.
Lorsqu'un plongeur porte un gilet stabilisateur standard, des bouteilles, et utilise des palmes, la surface frontale de tout le système corps humain augmente, et la traînée générée augmente avec le carré de la vitesse.
À ce stade, la réserve de poussée d'un seul moteur est souvent insuffisante pour maintenir la vitesse nominale élevée, et la vitesse de déplacement réelle tombe souvent en dessous de 2,5 km/h.
Les propulseurs à double moteur utilisent la force combinée de deux moteurs parallèles, avec des plages de poussée dépassant généralement les 12 kgf à 24 kgf.
| Mesures de performance | Moteur simple d'entrée de gamme | Double moteur Pro | DPV industriel robuste |
|---|---|---|---|
| Watts totaux | 350 W - 500 W | 700 W - 1200 W | 1500 W+ |
| Poussée statique | 4,5 kgf - 7 kgf | 14 kgf - 22 kgf | 30 kgf+ |
| Tr/min hélice | 4000 - 6000 | 2500 - 4500 (double) | 1500 - 2500 (grand diamètre) |
| Efficacité | Env. 65 % | Env. 82 % | Env. 90 % |
| Vitesse à vide | 4,8 km/h | 7,2 km/h | 10+ km/h |
| Vitesse avec équipement | 2,1 km/h | 5,8 km/h | 8,5 km/h |
Pour maintenir la portabilité, les propulseurs à moteur unique limitent souvent le diamètre de l'hélice entre 120 mm et 150 mm.
Selon la théorie de la quantité de mouvement de la dynamique des fluides, pour générer la même poussée, un diamètre d'hélice plus petit nécessite une vitesse d'écoulement de refoulement plus élevée.
Les solutions à double moteur, grâce à deux hélices distribuées, augmentent efficacement la surface totale du disque de 1,5 à 2 fois.
Dans des tests réels, sous une résistance constante de 3 kgf (simulant un plongeur de taille moyenne), la sortie du courant des doubles moteurs reste à environ 60 % de la capacité nominale, tandis qu'un moteur simple doit fonctionner à 100 % de sa fréquence de sortie.
Cette différence de redondance de puissance est une garantie pour le taux de réussite des croisières longue distance.
| Comparaison de l'environnement de traînée | Vitesse moteur simple (km/h) | Vitesse double moteur (km/h) | Ratio de perte de puissance (Simple vs Double) |
|---|---|---|---|
| Maillot de bain uniquement (traînée minimale) | 4,5 | 6,5 | 1 : 1,4 |
| Combinaison + 1 bouteille (plongée standard) | 2,8 | 5,2 | 1 : 1,8 |
| Combinaison étanche + 2 bouteilles (plongée technique) | 1,5 | 4,1 | 1 : 2,7 |
| Avec équipement caméra (charges externes) | 1,1 | 3,5 | 1 : 3,1 |
Face à des courants supérieurs à 1,5 nœud, les propulseurs à moteur unique subissent une accumulation rapide de chaleur interne de la batterie en raison de la décharge à courant élevé sur le long terme, provoquant une chute de tension qui déclenche prématurément la protection de batterie faible.
Dans un environnement de laboratoire, une batterie de même capacité alimentant un moteur unique sous forte charge ne peut maintenir que 40 % de son temps nominal.
Bien que les doubles moteurs aient une puissance totale plus élevée, à la même vitesse de flux, chaque moteur n'a besoin de supporter que 50 % de la charge.
L'augmentation de la température du moteur est plus lente et le taux de décharge (taux C) de la batterie reste dans une plage plus saine.
Les données expérimentales montrent qu'avec l'entraînement d'une batterie au lithium 22,2 V 10 Ah, la poussée générée par les doubles moteurs à réglages moyens est suffisante pour la plupart des scénarios de plongée récréative, et son rayon d'action réel est généralement environ 35 % supérieur à celui d'un moteur unique.
Courants variables
Dans les zones de mer ouverte comme Cozumel ou les canaux de Palau, les vitesses de courant fluctuent généralement entre 0,5 nœud et 3 nœuds.
Lorsqu'un plongeur fait face à un courant contraire de 1 nœud (environ 0,51 m/s), la traînée générée par le corps et l'équipement se situe approximativement entre 2 kgf et 4 kgf.
À ce stade, un propulseur monomoteur avec une poussée nominale de 7 kgf peut encore maintenir une vitesse de progression d'environ 1,5 km/h.
Mais dès que la vitesse du flux augmente à 2 nœuds (environ 1,03 m/s), la traînée grimpe en flèche à 8 kgf - 12 kgf, ce qui dépasse déjà la limite de propulsion de la plupart des appareils monomoteurs.
Dans cet environnement, le moteur monomoteur étant proche du calage, l'intensité du courant grimpe instantanément à plus de 25 A.
La chaleur générée pousse le contrôleur de vitesse électronique à déclencher une protection par réduction de fréquence, empêchant ainsi le plongeur d'avancer dans les zones à fort courant et le faisant dériver avec le flux.
Les systèmes bimoteurs fournissent une poussée de 18 kgf à 25 kgf grâce à une sortie parallèle.
Dans ces conditions, ils conservent une marge de puissance supérieure à 50 %, garantissant une capacité d'évasion même face à des vitesses de flux extrêmes de 2,5 nœuds.
-
Efficacité face au courant
-
Courant de 1,0 nœud : Puissance de sortie monomoteur env. 350 W, vitesse 2,2 km/h ; puissance de sortie bimoteur env. 450 W, vitesse 3,8 km/h.
-
Courant de 2,0 nœuds : Le monomoteur atteint sa limite de puissance, la vitesse approche 0 ; puissance de sortie bimoteur 850 W, conserve une sensation de propulsion de 1,8 km/h.
-
Courant de 3,0 nœuds : Seuls les appareils bimoteurs professionnels avec une poussée supérieure à 20 kgf peuvent effectuer un déplacement à court terme ; les appareils monomoteurs verront leurs hélices tourner à vide en raison d'une résistance excessive.
-
Lors de la traversée de chenaux ou de plongées le long de tombants, les courants latéraux poussent constamment contre la surface latérale du propulseur.
Le centre de gravité et le point de poussée d'un propulseur monomoteur sont très concentrés, générant un couple de lacet notable en présence de courants latéraux.
Les données expérimentales montrent qu'avec une interférence de courant latéral de 1,5 nœud, le couple de correction nécessaire pour maintenir un cap rectiligne est réduit d'environ 40 % sur les appareils bimoteurs par rapport aux monomoteurs.
-
Paramètres de stabilité
-
Fréquence de correction de lacet : Les monomoteurs doivent corriger le cap env. 12-15 fois par minute dans un courant fort ; les bimoteurs seulement 3-5 fois.
-
Charge manuelle : En environnement de courant latéral, la pression de saisie à une main pour un monomoteur peut dépasser 4 kg ; les bimoteurs répartissent la pression sur les deux mains grâce à l'équilibre des forces, avec une charge à une main inférieure à 1,5 kg.
-
Taux de déviation de trajectoire : Sur un segment de courant transversal de 500 m, la dérive de trajectoire d'un monomoteur est généralement d'environ 15 %, tandis que la dérive du bimoteur est contrôlée en dessous de 3 %.
-
Les courants verticaux (courants ascendants/descendants) sont le facteur le plus incertain pour la sécurité en plongée, notamment dans les trous bleus ou sur les tombants abrupts.
Les vitesses de flux descendant peuvent parfois dépasser 1,5 m/s, nécessitant des propulseurs dotés d'une poussée instantanée pour aider les plongeurs à maintenir leur profondeur.
Le rapport poids/poussée des propulseurs monomoteurs est généralement faible, et lorsqu'ils sont entièrement chargés avec du matériel de plongée (double bouteille ou lest lourd), leur capacité de montée verticale est limitée.
Les systèmes bimoteurs ont une meilleure capacité de surcharge instantanée, et leurs moteurs peuvent être surcadencés pendant de courtes périodes pour fournir une poussée d'urgence allant jusqu'à 30 kgf.
Dans les environnements sans courant, les monomoteurs se déchargent lentement à 8 A, permettant des temps d'utilisation plus longs.
Cependant, face à des courants forts continus, les monomoteurs sont dans un état de cycle de service de 100 % sur de longues périodes, provoquant une dégradation rapide de l'activité chimique de la batterie due à l'échauffement par résistance interne.
À vitesse de courant identique, bien que les bimoteurs fassent tourner deux moteurs, chacun ne supporte qu'une charge d'environ 40 %, maintenant les moteurs et la batterie dans une plage de haute efficacité.
Selon des comparaisons réelles effectuées en mer Rouge, pour des déplacements longue distance dans un courant continu de 1,2 nœud, la consommation électrique par kilomètre (Wh/km) des propulseurs bimoteurs est en réalité environ 15 % inférieure à celle des monomoteurs.
-
Données de consommation et d'autonomie
-
Flux faible (0,5 nœuds) : Monomoteur 12 Wh/km ; bimoteur 15 Wh/km.
-
Flux moyen (1,5 nœuds) : Monomoteur grimpe à 28 Wh/km ; bimoteur reste à 22 Wh/km.
-
Flux fort (2,5 nœuds) : Le rapport d'efficacité du monomoteur perd sa valeur de référence ; bimoteur env. 35 Wh/km.
-
La turbulence est courante dans les brèches de récifs ou autour des épaves.
Ce flux désordonné peut interférer avec le champ d'admission de l'hélice.
Les appareils monomoteurs ne disposent que d'une seule source d'alimentation ;
une fois que l'hélice aspire de la turbulence et que l'efficacité chute, l'appareil entier subit des secousses et des calages momentanés.
Les deux sources d'alimentation d'un système bimoteur ont une portée spatiale plus large et ne sont généralement pas affectées par la même rafale de turbulence au même moment.
Lors de tests dans des zones de flux perturbé d'intensité égale, l'amplitude de vibration des corps bimoteurs est inférieure de plus de 60 % à celle des monomoteurs.
Portabilité
La portabilité dépend du poids de l'appareil (2,1 kg-5 kg+), du volume de stockage (env. 5 L-15 L) et de l'énergie de la batterie (Wh).
Les modèles monomoteurs pèsent généralement autour de 2,3 kg, avec un volume équivalent à une bouteille de Coca de 1,5 L, tenant dans un sac à dos quotidien de 20 L.
Les modèles bimoteurs offrent plus de poussée mais dépassent souvent 4,5 kg et ont généralement une largeur supérieure à 45 cm, nécessitant une mallette de protection dédiée ou un grand sac à roulettes de 40 L ou plus.
Les conceptions à batterie amovible de 100 Wh ou 160 Wh conformes aux normes IATA sont les critères déterminants pour savoir si l'équipement peut passer sans encombre les contrôles de sécurité aéroportuaires en cabine.
Transport aérien
Conformément à la réglementation sur les marchandises dangereuses (DGR) de l'IATA (Association du transport aérien international) section 2.3.5.9, lorsque les passagers transportent des appareils électroniques contenant des batteries au lithium, l'énergie nominale de la batterie est le seul critère pour autoriser l'embarquement.
Les propulseurs sous-marins monomoteurs conçoivent généralement la capacité de la batterie entre 98 Wh et 155 Wh.
La batterie standard de la plupart des produits monomoteurs est inférieure à 100 Wh, ce qui permet de la transporter en bagage à main sans autorisation préalable de la compagnie aérienne.
Les propulseurs bimoteurs ont des besoins énergétiques plus élevés, si bien que la capacité de leur batterie unique dépasse souvent la limite de 160 Wh.
Pour se conformer aux normes de sécurité du transport aérien civil, de nombreux modèles bimoteurs utilisent une conception modulaire, divisant la source d'alimentation en deux batteries indépendantes de 90 Wh ou 95 Wh.
Si l'étiquetage de l'énergie de la batterie est vague ou manque du marquage de rapport de test UN38.3, le personnel au sol est en droit de refuser l'embarquement de l'appareil.
| Paramètres de batterie et conformité aérienne | Données typiques monomoteur | Données typiques bimoteur |
|---|---|---|
| Énergie d'une batterie (Wh) | 90 Wh - 120 Wh | 180 Wh - 240 Wh (souvent divisé) |
| Catégorie de transport IATA | Électronique grand public (sans approbation) | Marchandises dangereuses réglementées (conforme après division) |
| Limite de batterie de rechange | Moins de 20 unités (sous 100 Wh) | 2 unités (entre 100 Wh et 160 Wh) |
| Autorisation en soute | Corps seul sans batterie | Corps seul sans batterie |
| Tension nominale (V) | 11,1 V - 14,8 V | 22,2 V - 25,2 V |
Lorsqu'on voyage avec un propulseur sous-marin, les limites standard de bagages à main en classe économique se situent généralement entre 7 kg et 10 kg, avec des dimensions souvent limitées à 55 x 35 x 23 cm.
Le poids net du corps d'un propulseur monomoteur se situe généralement dans la plage de 2,1 kg à 2,7 kg, avec des dimensions d'env. 300 x 150 mm.
Incluant le chargeur et les joints toriques de rechange, le poids total représente environ 35 % de la franchise de bagages à main.
La structure physique d'un propulseur bimoteur est plus large, avec une envergure atteignant souvent plus de 450 mm, et le poids net oscille entre 4,5 kg et 5,8 kg.
Si une mallette rigide dédiée à la protection des hélices est ajoutée, le poids total dépasse facilement 8 kg.
Dans ce cas, les utilisateurs de bimoteurs doivent souvent mettre le corps en soute et n'emporter avec eux que les batteries au lithium détachées.
Lors de l'enregistrement du corps, il est important de libérer la pression d'air des compartiments scellés.
Bien que les cabines et les soutes soient pressurisées, les changements de pression peuvent provoquer le déplacement des joints toriques en raison des différences de pression interne/externe, créant un risque de fuite lors de la première plongée après l'arrivée.
| Comparaison logistique | Monomoteur (léger) | Bimoteur (haute performance) |
|---|---|---|
| Poids total corps + batterie (kg) | 2,5 kg - 3,2 kg | 5,0 kg - 6,5 kg |
| Volume emballé (L) | Env. 5 L - 7 L | Env. 15 L - 25 L |
| Occupation bagage cabine éco | Env. 40 % | Env. 85 % - 100 % |
| Protection recommandée | Sac souple rembourré | Mallette rigide à roulettes IP67 |
| Puissance et poids chargeur | 45 W / 0,3 kg | 120 W / 0,8 kg |
Pour les plongeurs techniques ou photographes sous-marins qui voyagent fréquemment à l'international, il est essentiel de confirmer si la batterie d'un propulseur bimoteur est conforme à la certification UN38.3.
Cette certification comprend 8 tests rigoureux tels que la simulation d'altitude, le cyclage thermique, la vibration, le choc et la décharge forcée ; c'est un passeport de sécurité mondialement reconnu dans l'industrie aéronautique.
Les produits monomoteurs, conçus pour le voyage et le divertissement, possèdent pour la plupart des marques de conformité fixes apposées en usine.
Cependant, lors de l'achat de versions modifiées ou de certains DPV bimoteurs haute performance pour une plus grande endurance (par ex. plus de 2 heures), la capacité de la batterie peut largement dépasser les limites de l'aviation civile.
Dans ce cas, l'envoi des batteries vers l'hôtel du site de plongée par fret maritime ou via des canaux de marchandises dangereuses FedEx est la seule voie conforme.
Trajet vers le site de plongée
Lors de la marche entre un parking ou une zone de préparation du matériel et le point d'entrée (par ex. Blue Heron Bridge en Floride ou les rivages rocheux des Galapagos), le poids à sec d'un propulseur monomoteur se situe généralement entre 2,1 kg et 2,8 kg.
Pour un plongeur entièrement équipé (portant une bouteille acier de 12 L et environ 6 kg de plomb), le poids ajouté d'un appareil monomoteur est inférieur à 5 % du total.
À l'inverse, comme les propulseurs bimoteurs incluent deux nacelles moteur et une carénage élargi, la largeur du corps est souvent de 450 mm à 550 mm, et le poids à sec grimpe à 4,5 kg - 6,2 kg.
Lors d'une marche de plus de 300 mètres, le couple descendant d'un appareil bimoteur force les biceps et les fléchisseurs de l'avant-bras du bras porteur à une contraction isométrique prolongée, ralentissant la circulation sanguine et augmentant le taux de consommation d'oxygène pré-plongée.
| Performance de portage | Monomoteur (léger) | Bimoteur (haute performance) |
|---|---|---|
| Poids à sec moyen (kg) | 2,3 kg | 5,2 kg |
| Décalage centre de gravité (mm) | Axe aligné, aucun décalage latéral | Symétrique, couple dispersé |
| Limite marche une main (m) | > 1000 m (pas de fatigue évidente) | < 350 m (besoin de changer de bras) |
| Méthode de portage suggérée | Accrochage D-ring ou port à une main | Sangle dédiée ou maintien à deux mains |
| Poids total du matériel % | Env. 4 % - 6 % | Env. 10 % - 15 % |
| Occupation espace latéral (cm) | Env. 15 cm | Env. 50 cm |
Les propulseurs monomoteurs sont généralement équipés d'une poignée perpendiculaire au corps ou utilisent le boîtier comme poignée.
Les plongeurs peuvent utiliser un mousqueton pour le fixer à un D-ring d'épaule du gilet stabilisateur (BCD), laissant les grands muscles du tronc supporter le poids tout en gardant les mains libres pour ajuster le masque ou enfiler les palmes.
Les propulseurs bimoteurs utilisent souvent des poignées en U ou en forme d'aile avec une grande envergure, rendant impossible la stabilisation sur le côté du corps via un seul point d'accroche.
Si vous essayez de l'accrocher à un D-ring latéral, le large carénage heurtera de façon répétée votre cuisse externe, affectant votre foulée.
Sur un terrain rocheux accidenté (comme les plages de galets de la Méditerranée), l'instabilité du centre de gravité causée par ce volume augmente le risque d'entorse à la cheville.
Des recherches montrent que porter une charge asymétrique de plus de 5 kg sur 500 mètres augmente la fréquence cardiaque d'un plongeur de 15-20 bpm par rapport à une marche mains vides, ce qui n'est pas un état physiologique idéal avant d'entrer dans une eau froide.
| Évaluation adaptabilité terrain | Performance monomoteur | Performance bimoteur |
|---|---|---|
| Route pavée | Facile comme un sac à main | Besoin d'ajustements fréquents de prise |
| Sable (entrée plage) | Léger, n'affecte pas la marche | Le poids fait s'enfoncer les pieds, plus d'effort |
| Rochers glissants | Bon équilibre maintenu | Volume important facilement perturbé par vent/inertie |
| Chemin étroit/échelle ponton | Passage fluide, espace minimal | Sujet aux collisions, nécessite de l'aide |
| Pataugeoire (niveau taille) | Traînée faible, peut flotter/remorquer | Traînée élevée, produit une traction latérale |
Les batteries des propulseurs monomoteurs sont pour la plupart internes ou de petits modules enfichables, ne nécessitant aucun assemblage secondaire complexe sur le site de plongée.
Pour compenser la charge sur terre, certains modèles bimoteurs haut de gamme permettent aux plongeurs de transporter des modules de batterie dans des ceintures de lest ou des sacs à dos et de ne les brancher qu'au bord de l'eau.
Bien que cela réduise le poids instantané, cela augmente le risque d'exposition des interfaces de circuit dans des environnements sableux ou embruns salins.
Dans des environnements de plongée du bord comme en Californie, des grains de sable fin pénétrant dans l'emplacement batterie ou sur le bord du joint d'un bimoteur peuvent causer une défaillance du joint torique en raison d'une pression inégale.
Le diamètre des pales d'hélice des appareils bimoteurs est généralement supérieur à 150 mm, et la grille du carénage est large.
Sans couvercle de protection, des brindilles ou des tissus de vêtements peuvent facilement se coincer dans les pales, augmentant la charge de travail de contrôle pré-plongée.
Transfert en surface
Lors de la transition du point d'entrée à la profondeur de plongée réelle, le volume de déplacement d'un propulseur monomoteur dans l'eau est typiquement entre 2,2 L et 2,8 L.
Selon le principe d'Archimède, la flottabilité ascendante générée annule essentiellement le poids du corps, résultant en une légère flottabilité positive de 50 g à 150 g en eau douce.
Cette conception permet aux plongeurs d'accrocher simplement l'appareil à une dragonne de poignet tout en ajustant le masque ou en enfilant les palmes, car le corps flottera naturellement en surface sans couler ni interférer avec les mouvements des jambes.
Les propulseurs bimoteurs, avec deux nacelles moteur indépendantes et des blocs-batteries plus grands, ont des volumes de déplacement atteignant plus de 5,5 L.
Bien que les fabricants utilisent des chambres à air internes pour compenser le poids, la plupart des appareils bimoteurs haute performance présentent toujours une flottabilité négative d'environ 200 g lorsqu'ils sont statiques.
Lors de l'entrée dans des sources d'eau douce en Floride, si vous ne maintenez pas une prise ou ne l'attachez pas au gilet stabilisateur, l'appareil coulera rapidement au fond.
| Paramètres physiques sous-marins | Monomoteur | Bimoteur |
|---|---|---|
| Flottabilité statique (eau douce) | +50 g à +150 g (légèrement positive) | -100 g à -300 g (négative) |
| Surface frontale | Env. 175 - 210 $cm^2$ | Env. 550 - 850 $cm^2$ |
| Coefficient de traînée (estimé) | 0,25 - 0,35 | 0,55 - 0,75 |
| Traînée moteur éteint (1,0 m/s) | Env. 4,5 N - 6 N | Env. 15 N - 22 N |
| Taux de lacet à une main (deg/sec) | Élevé, nécessite une correction du poignet | Extrêmement faible, couple annulé |
Lorsque le moteur est éteint — en raison d'une batterie déchargée ou à l'entrée d'une zone de récif corallien étroit — et qu'il est nécessaire de palmer manuellement, la surface frontale de l'appareil crée une traînée quantifiable.
Le diamètre extérieur d'un propulseur monomoteur est généralement inférieur à 15 cm, avec un rapport hydrodynamique proche de 2:1, générant une faible résistance aux fluides.
Une fois que le plongeur l'a suspendu à l'anneau en D de sa ceinture via une corde de remorquage de 60 cm, l'appareil s'aligne naturellement avec le courant le long de la cuisse, sans traînée notable lors du palmage.
La largeur structurelle des propulseurs bimoteurs dépasse souvent 45 cm.
La surface de traînée latérale formée par la carénage et les doubles hélices est 3 à 4 fois supérieure à celle d'un modèle monomoteur.
Dans un environnement avec un courant de 0,5 nœud, le remorquage d'un propulseur bimoteur à l'arrêt augmente le taux de consommation d'oxygène (SAC Rate) d'environ 20 % par rapport à une plongée normale.
"Lors des longues nages en surface vers les points d'entrée, le profil bas des appareils monomoteurs réduit l'interférence des vagues avec le cap, tandis que les structures bimoteurs présentent des caractéristiques de force latérale plus marquées face aux vagues."
Lors de l'exécution d'ajustements de posture sous-marine (comme le tangage et le roulis), le principe de propulsion à axe unique des propulseurs monomoteurs offre une meilleure maniabilité.
Comme la ligne de poussée coïncide avec l'axe central du corps, le plongeur peut effectuer des roulis à 360 degrés avec une simple inclinaison du poignet.
Dans les forêts de varech géant de Californie, cette grande maniabilité permet aux plongeurs de virer rapidement entre les tiges denses des plantes.
Les propulseurs bimoteurs présentent une excellente stabilité de cap.
Comme les deux hélices tournent généralement en sens opposé, le couple rotationnel qu'elles génèrent est physiquement annulé, éliminant la tendance au pivotement courante sur les modèles monomoteurs.
Lors de croisières rectilignes sur de longues distances en eau libre, les utilisateurs de modèles bimoteurs n'ont pas besoin d'appliquer une force constante pour contrer le couple, permettant à la posture de préhension de rester fixe pendant de longues périodes.
Cependant, cette stabilité se fait au détriment du rayon de braquage.
Lors d'un virage serré à 90 degrés, le rayon de braquage d'un appareil bimoteur est généralement 2,5 fois supérieur à celui d'un modèle monomoteur en raison de la trajectoire plus longue et de la résistance accrue des pales extérieures.
| Maniabilité dynamique | Performance monomoteur | Performance bimoteur |
|---|---|---|
| Rayon de braquage min (m) | 0,8 m - 1,2 m | 2,5 m - 3,5 m |
| Auto-correction du couple | Aucune, compensation manuelle nécessaire | Annulation physique, aucun couple ressenti |
| Utilisation à une main | 100 % compatible à une main | Utilisation à deux mains suggérée à 90 % |
| Stabilité latérale | Sensible aux courants | Inertie élevée, forte résistance |
| Réponse verticale | Rapide, sensible | Léger retard dû à la traînée de volume |
Pour les plongeurs transportant du matériel photo, les différences de stabilité pendant la phase de transfert en surface affectent la préparation à la prise de vue.
Un propulseur monomoteur peut être facilement fixé sous une platine photo via un clip à ressort en tant que système d'alimentation auxiliaire, et sa taille compacte ne bloque pas le champ de vision des objectifs ultra grand-angle.
En raison de leur taille, les propulseurs bimoteurs ne peuvent généralement pas partager les points d'accroche avec les gros caissons étanches.
Lors de mises à l'eau depuis un bateau aux Maldives, les plongeurs doivent généralement laisser tomber l'appareil bimoteur dans l'eau en premier pour que le personnel de soutien en surface s'en occupe, puis le récupérer après s'être mis à l'eau eux-mêmes.
Lors du retour au bateau, remonter un appareil monomoteur de 2,5 kg en montant à l'échelle est très facile.
Face à un appareil bimoteur de plus de 5 kg rempli d'eau, les plongeurs doivent souvent le hisser sur le pont en premier via une ligne de levage, ce qui augmente le risque opérationnel et le temps d'attente en pleine mer avec une forte houle.
"La différence en dynamique des fluides réside dans la performance du nombre de Reynolds sur différentes sections ; le faible nombre de Reynolds des systèmes monomoteurs les rend presque imperceptibles en mode manuel à basse vitesse, tandis que les systèmes bimoteurs montrent une meilleure efficacité de propulsion à haute vitesse."
Dans une eau froide à 10 degrés Celsius, le grand volume d'air à l'intérieur d'un propulseur bimoteur se contracte d'environ 2 % en raison de la chute de température, faisant chuter la flottabilité d'environ 100 g.
Pour les appareils monomoteurs avec un minimum de cavités internes, ce changement de flottabilité dû à la température est presque négligeable.
En plongée en combinaison étanche, les utilisateurs de monomoteurs n'ont pas besoin d'ajustements de lestage fréquents, tandis que les utilisateurs de bimoteurs doivent pré-installer des blocs flottants ou des poids en plomb à l'intérieur du carénage en fonction de la salinité et de la température des différentes eaux pour maintenir une flottabilité neutre.


Laisser un commentaire
Tous les commentaires sont modérés avant d'être publiés.
Ce site est protégé par hCaptcha, et la Politique de confidentialité et les Conditions de service de hCaptcha s’appliquent.