


La propulsión simétrica de doble motor (por ejemplo, Sublue Dual de 450 W) utiliza el control vectorial de la velocidad para compensar la interferencia de la corriente de agua, con ángulos de desviación medidos de < 5° (la desviación de un motor único es de 10-15°);
A los principiantes les resulta más fácil avanzar en línea recta con motores dobles (la tasa de error de control es un 60 % menor, según una prueba de PADI).
Los motores dobles tienen una potencia total de 400-600 W (por ejemplo, Sea-Doo Dual de 500 W) y pueden soportar velocidades de corriente de 0,5 m/s (los motores únicos de 250-350 W solo soportan 0,3 m/s).
En inmersiones profundas (30 m o más), la autonomía es un 40 % mayor (batería del motor doble de 8000 mAh frente a 5000 mAh en el motor único).
Los motores únicos pesan entre 8 y 10 kg (por ejemplo, GoFish Single, con unas dimensiones plegado de 40×30×20 cm) y pueden transportarse a mano hasta las embarcaciones;
Los motores dobles pesan entre 12 y 15 kg (por ejemplo, TUSA Dual) y requieren remolque.

Estabilidad y control
Los propulsores de doble motor aprovechan la propiedad física de dos hélices que giran en sentidos opuestos para compensar automáticamente aproximadamente el 95 % del efecto del par.
Incluso a una velocidad máxima de 2 m/s (aprox. 4 mph), los usuarios no necesitan aplicar fuerza con las muñecas para contrarrestar la tendencia de la máquina a girar.
Los motores únicos generan una fuerza rotacional axial considerable cuando producen más de 8 kgf (aprox. 17 lb) de empuje, lo que obliga al usuario a agarrar firmemente con ambas manos o a corregir continuamente el rumbo desplazando el peso corporal.
Para los buceadores en apnea que necesitan compensar con frecuencia la presión en los oídos (compensación), el manejo con una sola mano de un motor único suele requerir un cabo de remolque con anilla en D como ayuda para la estabilidad.
En cambio, los motores dobles proporcionan una plataforma horizontal natural, lo que permite que una GoPro externa capture imágenes con una trepidación horizontal extremadamente baja incluso sin un estabilizador.
Fatiga de las muñecas
Cuando la hélice gira a gran velocidad y empuja el agua hacia atrás para generar potencia de avance, el agua también ejerce un par de reacción sobre la hélice.
Este par intenta hacer girar todo el cuerpo en la dirección opuesta a la rotación de la hélice.
En los dispositivos de un solo motor, especialmente en los modelos de alta potencia que utilizan hélices de más de 140 mm de diámetro y alcanzan velocidades de 2500 RPM, este par de reacción se transmite a las asas del usuario.
En la práctica, si utilizas un propulsor de un solo motor, la mano derecha normalmente debe aplicar más fuerza hacia abajo o hacia arriba que la mano izquierda (dependiendo de la dirección de rotación) para mantener la máquina nivelada.
Los músculos flexores del antebrazo deben mantener este estado de tensión durante toda la inmersión para evitar que la máquina gire hacia la izquierda o la derecha.
Los datos muestran que a plena potencia (normalmente en el nivel 3 o en modo Turbo), esta fuerza de corrección continua puede equivaler a tener colgado de la muñeca en todo momento un peso compensatorio de entre 0,5 kg y 1,5 kg.
En los primeros 5 a 10 minutos de una inmersión, esta carga puede no ser evidente, pero cuando el tiempo de inmersión se prolonga hasta 30 minutos o más, este esfuerzo leve y continuo provoca rápidamente la acumulación de ácido láctico en los músculos del antebrazo, lo que a su vez causa una disminución de la fuerza de agarre.
Esta fatiga fisiológica se intensifica en entornos de agua fría. Cuando la temperatura del agua es inferior a 20 °C (68 °F), el flujo sanguíneo hacia las extremidades disminuye para mantener la temperatura central, y la resistencia de los músculos de las manos se reduce naturalmente alrededor de un 15 %-20 %. Si en ese momento aún es necesario contrarrestar continuamente un par de rotación de 3-5 Nm, los temblores de las manos del buceador aumentarán considerablemente, lo que hará imposible manejar una GoPro de forma estable o consultar un ordenador de buceo. En algunos casos extremos de prueba, los datos de fuerza de agarre de usuarios sin entrenamiento disminuyeron casi un 40 % después de utilizar continuamente durante 45 minutos equipos de un solo motor con un par elevado, lo que supone un riesgo potencial durante maniobras de emergencia en corrientes fuertes.
Las configuraciones estándar de doble motor utilizan tecnología de hélices contrarrotatorias, lo que significa que el motor izquierdo gira en el sentido de las agujas del reloj y el derecho, en sentido contrario.
Incluso al sujetar con una mano la barra transversal central de un propulsor de doble motor, siempre que la potencia de empuje de ambos motores sea uniforme, el dispositivo avanzará en línea recta como sobre raíles, sin ninguna tendencia a inclinarse hacia uno u otro lado.
Esta característica de «par cero» significa que los músculos del brazo solo tienen que soportar la fuerza de tracción de la máquina al avanzar, en lugar de la fuerza de torsión necesaria para evitar que la máquina gire.
Para los buceadores técnicos o los buceadores de cuevas que recorren largas distancias, esta diferencia determina si aún pueden conservar suficiente destreza motora fina en las manos para accionar las válvulas de las botellas o equipos de seguridad como los carretes durante inmersiones complejas de 60 a 90 minutos.
Maniobrabilidad
Los propulsores de un solo motor suelen adoptar un diseño cilíndrico axialmente simétrico, con forma de torpedo o de proyectil de gran calibre.
Cuando el usuario quiere cambiar de dirección, solo tiene que girar ligeramente la muñeca o cambiar la dirección de la cabeza, y el cuerpo puede responder rápidamente gracias a su momento de inercia extremadamente pequeño.
En entornos subacuáticos estrechos, como al atravesar aberturas en arrecifes de coral o entrar en pequeños compartimentos dentro de pecios, las ventajas de los dispositivos de un solo motor se manifiestan plenamente.
Los buceadores expertos pueden usar propulsores de un solo motor para realizar giros en U casi sobre el mismo punto, con un radio de giro mínimo que suele estar controlado entre 0,8 m y 1,2 m, casi la mitad de la longitud del cuerpo del buceador.
Para los apneístas que realizan maniobras acrobáticas, los motores individuales les permiten completar complejos giros de barril de 360 grados o espirales verticales bajo el agua.
Los propulsores de doble motor suelen utilizar una estructura de cuerpo de ala combinada o de tabla flotante ancha, con dos motores colocados a cada lado del cuerpo, normalmente separados entre 40 cm y 60 cm.
Cuando intentas girar rápidamente un dispositivo de dos motores, no solo debes vencer la resistencia frontal del agua, sino también la enorme diferencia de presión del fluido generada cuando las carcasas de las hélices de ambos lados se desplazan lateralmente.
A máxima potencia, el radio de giro mínimo de un propulsor de dos motores suele estar entre 2,5 m y 4 m, más de 3 veces el de un dispositivo de un solo motor.
Si se fuerza un giro brusco durante la navegación a alta velocidad, el motor exterior mantiene toda su potencia mientras el motor interior queda limitado, lo que suele provocar un deslizamiento lateral considerable y hace que la trayectoria sea impredecible.
-
Dirección mediante empuje diferencial:
Algunos dispositivos de dos motores de alta gama (normalmente con un precio superior a $5,000) intentan resolver el problema de la dirección pesada mediante diferenciales electrónicos. Este sistema permite al usuario reducir la velocidad del motor interior o incluso invertir su sentido mediante botones o mandos con sensores, mientras mantiene el motor exterior a máxima velocidad. Esta tecnología puede reducir el radio de giro a aproximadamente 1,5 metros, pero su complejidad operativa es extremadamente alta y no está disponible en la mayoría de los productos de consumo (en el rango de $500 - $1,500). Para la gran mayoría de los usuarios de dispositivos de dos motores, la dirección sigue dependiendo de inclinaciones pronunciadas del cuerpo y de grandes movimientos de torsión de ambos brazos. -
Efecto de tracción y capacidad de seguimiento corporal:
Al considerar la maniobrabilidad, la posición relativa entre el propulsor y el cuerpo del buceador es crucial. Los dispositivos de un solo motor suelen estar situados directamente delante del buceador, y el flujo de la hélice pasa sobre su cuerpo. Esta potencia de «tracción» hace que el buceador sienta que lo tiran de una cuerda, lo que proporciona una excelente capacidad de seguimiento corporal. En cambio, el flujo de la hélice de los dispositivos de dos motores se distribuye a ambos lados del cuerpo. Si la postura del buceador es incorrecta o los movimientos de las piernas no están coordinados durante un giro, las turbulencias de ambos lados lo desestabilizan fácilmente, creando un «efecto péndulo» en el que el cuerpo oscila de un lado a otro por detrás, lo que aumenta aún más la dificultad de dirigirlo. -
Datos sobre la adaptabilidad a entornos complejos:
En las pruebas simuladas de penetración en pecios o buceo en cuevas, la tasa de éxito y el tiempo empleado por los dispositivos de un solo motor suelen ser superiores a los de los dispositivos de dos motores. Tomando como ejemplo un giro estándar de 90 grados (1,5 m de ancho), los usuarios de dispositivos de un solo motor suelen poder atravesarlo de una vez manteniendo una velocidad de 1 m/s; los usuarios de dispositivos de dos motores a menudo necesitan reducir la velocidad por debajo de 0,5 m/s o incluso detenerse por completo, ajustar el ángulo de la máquina y volver a arrancar para evitar que las alas anchas golpeen las paredes. Esta desventaja de maniobrabilidad en espacios estrechos hace que los dos motores sean más adecuados para navegar en aguas abiertas que para explorar terrenos complejos.
Cabe señalar que, aunque los motores únicos ganan por completo en términos de flexibilidad, esto no significa que sean fáciles de controlar. Al contrario, una gran flexibilidad implica una baja tolerancia a los errores. Un ligero temblor de la muñeca provocado por un error podría causar un guiñada instantánea de 30 grados bajo la alta sensibilidad de un motor único. La «pesadez» de los motores dobles es, en cierto sentido, un mecanismo de protección que filtra los pequeños movimientos involuntarios del usuario y garantiza una trayectoria fluida. Para los fotógrafos que desean capturar tomas estables de larga distancia bajo el agua, esta característica de los motores dobles de «dificultad para girar» es, en realidad, su mayor ventaja, ya que actúa naturalmente como un amortiguador fluido para eliminar las vibraciones de alta frecuencia de las imágenes.
Compensación de la presión en los oídos
Para cualquier buceador, ya practique submarinismo con botellas o apnea con una sola respiración, la compensación de la presión en los oídos durante el descenso es una acción fisiológica que debe realizarse con frecuencia.
Durante los primeros 10 metros de profundidad, la presión del agua se duplica rápidamente.
Los buceadores deben pellizcarse la nariz para realizar las maniobras de Frenzel o Valsalva cada 0,5 a 1 metro de descenso.
Durante esta ventana de acción de alta frecuencia, el buceador debe retirar una mano de la empuñadura del propulsor.
En el caso de uso de un propulsor de un solo motor, debido al par contrario que una sola hélice no puede compensar por sí misma, cuando el buceador suelta la mano izquierda para pellizcarse la nariz mientras mantiene solo la mano derecha en la empuñadura del acelerador, la máquina recibe de inmediato un enorme par de rotación.
En equipos con un empuje superior a 6kgf, esta fuerza instantánea de vuelco basta para torcer la muñeca de una persona que no esté preparada.
Para mantener la máquina nivelada, el antebrazo derecho del buceador debe aplicar una fuerza de torsión en sentido contrario.
Esta tensión muscular interfiere gravemente con el nivel de relajación del buceador, lo que aumenta el consumo de oxígeno.
Para resolver este problema, los buceadores técnicos suelen introducir un sistema de cable de remolque.
Esta es una correa de nailon resistente que conecta la cabeza del propulsor con la anilla en D situada en la entrepierna del buceador.
"La existencia de un cable de remolque cambia la trayectoria de transmisión de la fuerza. El empuje ya no se transmite a través de los brazos, sino que actúa sobre el centro de gravedad de la cadera del buceador. En esta configuración, la mano del buceador solo se encarga de pequeñas correcciones direccionales, en lugar de soportar el peso o el par contrario del propulsor. Aunque esto resuelve perfectamente el problema de la compensación de presión en los oídos con una sola mano, requiere que el buceador lleve una placa posterior y un ala, o un cinturón profesional de apnea equipado con una anilla en D, y el tiempo necesario para ponerse el equipo antes de entrar al agua aumenta entre 3 y 5 minutos."
Los propulsores de doble motor se benefician de la característica de par nulo que proporcionan las hélices contrarrotatorias.
Incluso si el buceador sostiene la máquina únicamente por el centro (muchos dispositivos de doble motor están diseñados con una barra transversal central específica o un punto de agarre con una sola mano), el cuerpo aún puede mantener un movimiento rectilíneo perfectamente horizontal, como si estuviera en el vacío.
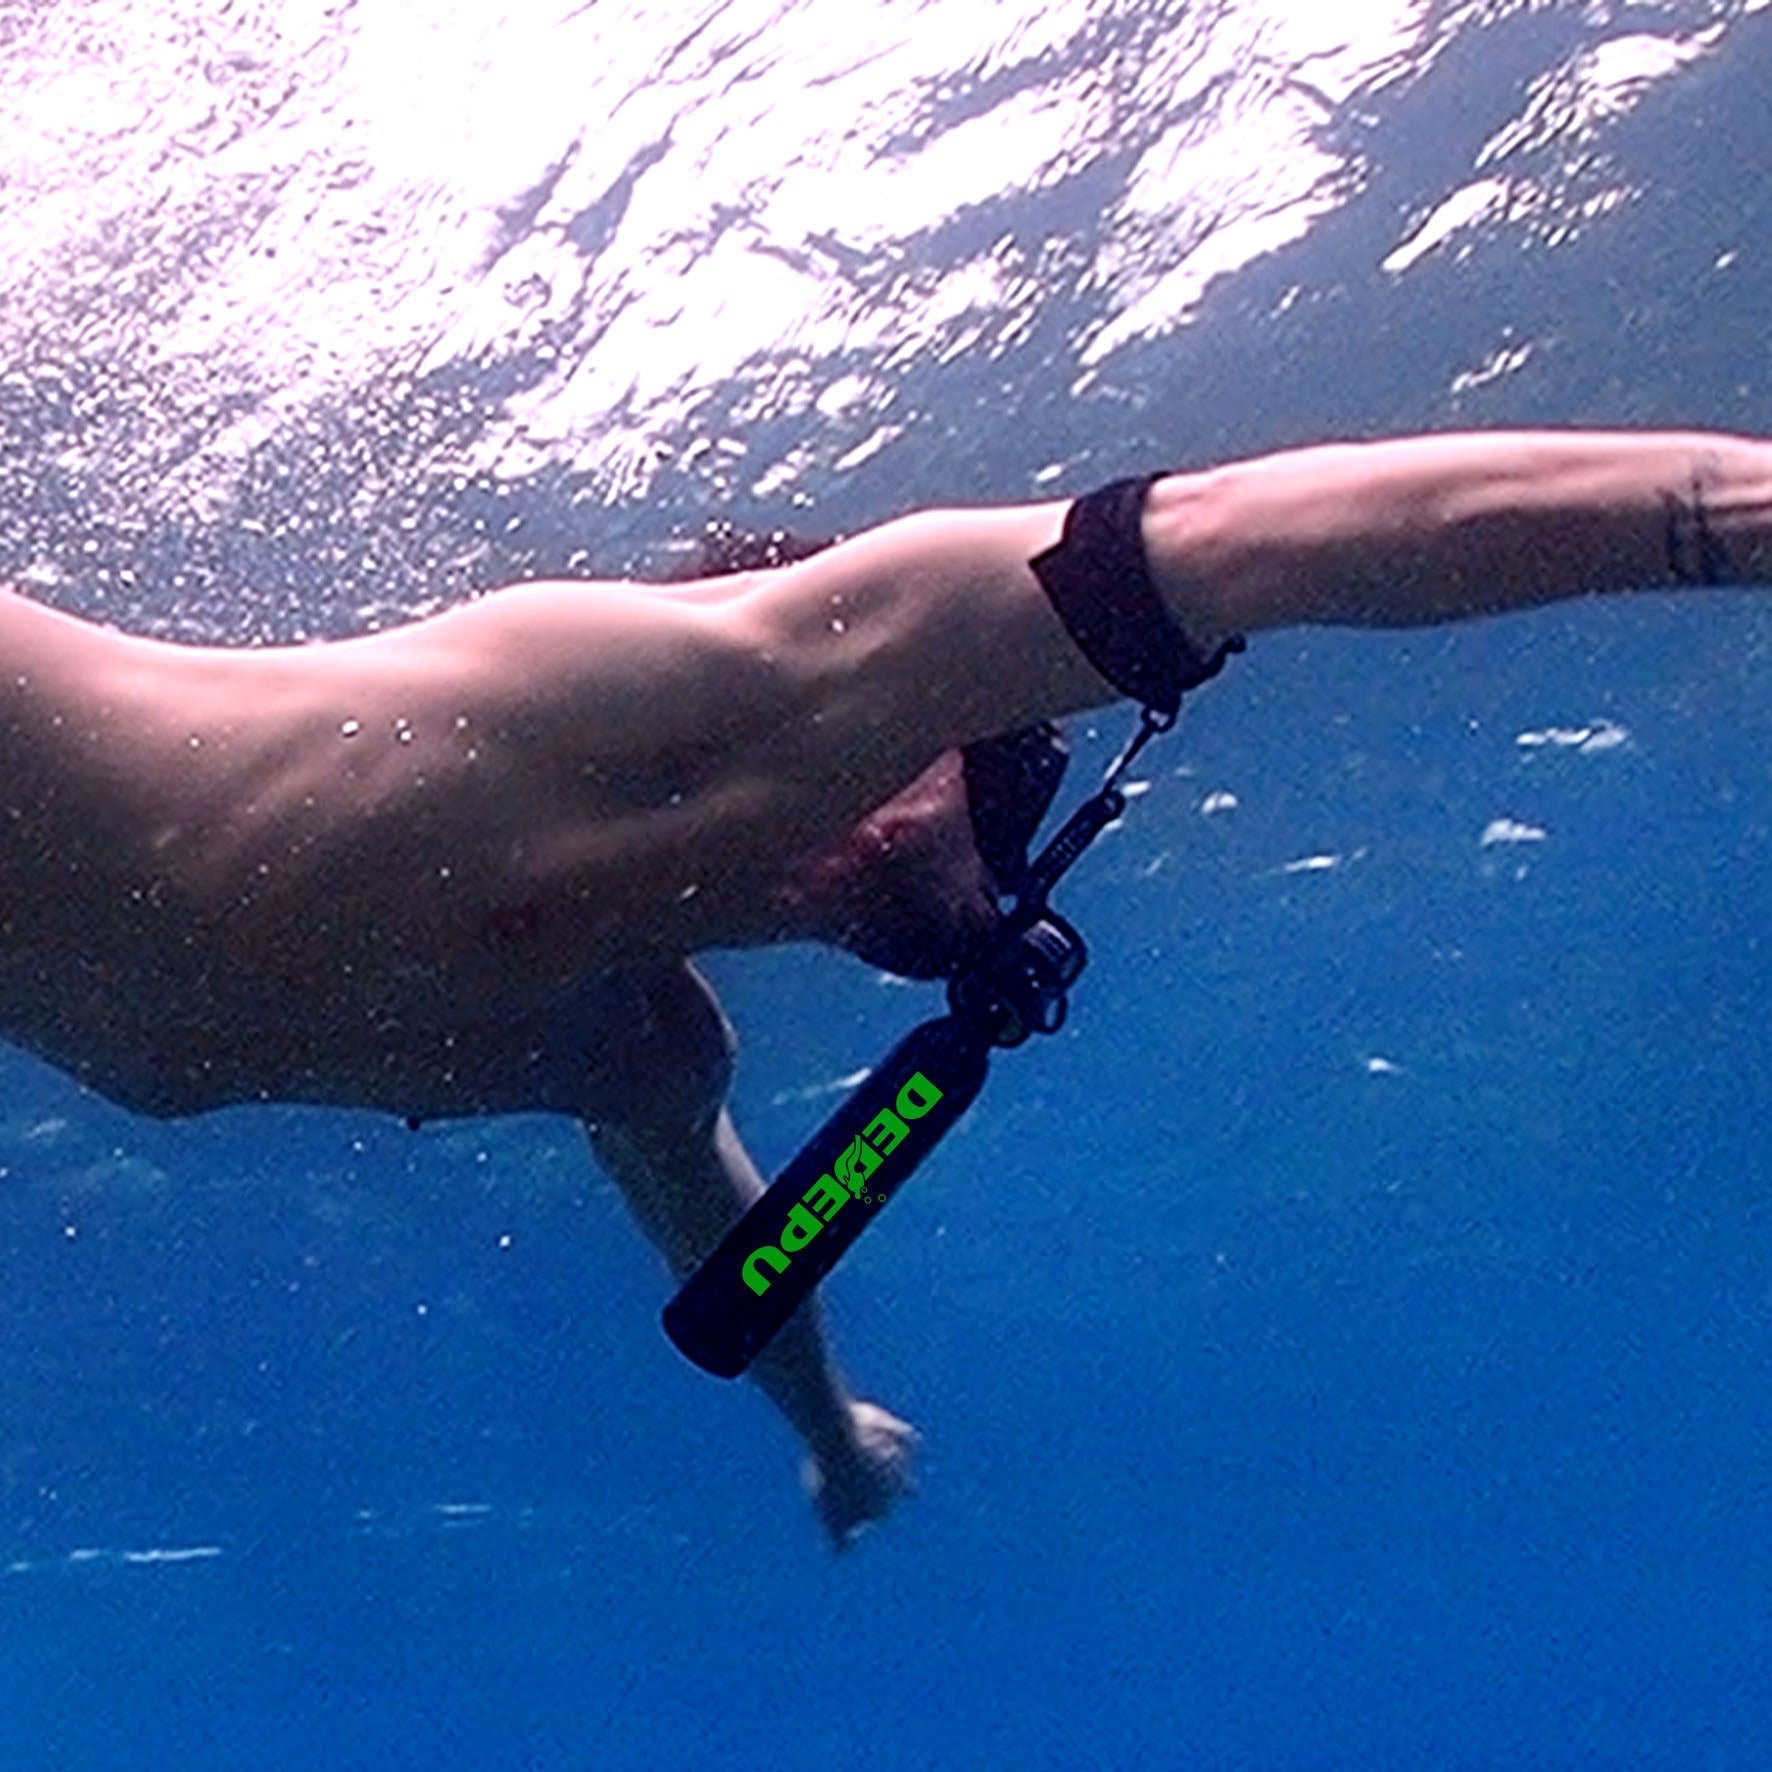
Esto resulta especialmente ventajoso para los apneístas, ya que pueden adoptar una «posición de Superman» con un brazo extendido para mejorar la hidrodinámica, mientras mantienen cómodamente la otra mano cerca de la nariz, lista para compensar la presión en los oídos en cualquier momento sin preocuparse de que el dispositivo gire.
Para evitar que los disparos accidentales hagan que el dispositivo salga despedido, la mayoría de los propulsores de doble motor para consumidores (como los modelos de Sublue o Geneinno) utilizan un diseño de «interruptor de hombre muerto», lo que significa que hay que pulsar simultáneamente los gatillos izquierdo y derecho para que arranque el motor.
Si el buceador suelta una mano para compensar la presión en los oídos, el motor corta inmediatamente la potencia y se detiene.
Esto provoca un ritmo entrecortado de «acelerar-deslizarse-pellizcarse la nariz-acelerar» para el buceador durante el descenso.
Para lograr una propulsión continua real con una sola mano, los usuarios normalmente deben comprar modelos de gama alta equipados con una función de «bloqueo del modo de una mano», o utilizar medios físicos (como correas de velcro, aunque no se recomiendan oficialmente) para bloquear un lado del gatillo.
Potencia y gestión de las corrientes
Al elegir un propulsor subacuático, el empuje es el indicador clave para enfrentarse a las corrientes.
Los motores individuales suelen proporcionar 5-9 kgf de empuje, adecuados para usarse en corrientes débiles de menos de 1 nudo (aprox. 0,5 m/s).
Los modelos de doble motor suelen tener un empuje en el rango de 12-24 kgf, lo que permite contrarrestar eficazmente corrientes fuertes de 2,5 nudos o más.
Los datos medidos muestran que, al enfrentarse a la misma contracorriente, la eficiencia de los motores dobles es aproximadamente 20% mayor que la de los motores individuales porque tienen mayores reservas de potencia.
Empuje y velocidad
En el entorno físico subacuático, la densidad del agua es aproximadamente 800 veces la del aire.
La velocidad suele ser un dato nominal medido sin resistencia, sin corriente y con el usuario manteniendo una postura absolutamente hidrodinámica.
El empuje es el producto de la masa y la velocidad del agua desplazada por el motor por unidad de tiempo, y determina la capacidad del dispositivo para vencer la resistencia.
Los propulsores de un solo motor suelen utilizar una solución de altas RPM, generando aproximadamente 5 kgf a 9 kgf de empuje mediante una hélice de menor diámetro.
Esta configuración puede alcanzar velocidades máximas de 3,5 km/h a 5 km/h en aguas tranquilas.
Cuando un buceador lleva un chaleco compensador estándar, cuelga botellas y usa aletas, aumenta el área frontal de todo el sistema formado por el cuerpo humano, y la resistencia generada aumenta con el cuadrado de la velocidad.
En este punto, la reserva de empuje de un solo motor suele ser insuficiente para mantener la velocidad máxima nominal, y la velocidad de desplazamiento real suele caer por debajo de 2,5 km/h.
Los propulsores de doble motor utilizan la fuerza combinada de dos motores paralelos, con rangos de empuje que suelen situarse entre 12 kgf y 24 kgf.
| Métricas de rendimiento | Motor único de nivel básico | Motor doble de nivel profesional | DPV industrial de alta resistencia |
|---|---|---|---|
| Vatios totales | 350W - 500W | 700W - 1200W | 1500W+ |
| Empuje estático | 4,5kgf - 7kgf | 14kgf - 22kgf | 30kgf+ |
| RPM de la hélice | 4000 - 6000 | 2500 - 4500 (doble) | 1500 - 2500 (diámetro grande) |
| Eficiencia | Aprox. 65% | Aprox. 82% | Aprox. 90% |
| Velocidad sin carga | 4,8 km/h | 7,2 km/h | 10+ km/h |
| Velocidad a máxima potencia | 2,1 km/h | 5,8 km/h | 8,5 km/h |
Para mantener la portabilidad, los propulsores monomotor suelen limitar el diámetro de la hélice a entre 120mm y 150mm.
Según la teoría del momento de la dinámica de fluidos, para generar el mismo empuje, una hélice de menor diámetro requiere una velocidad de flujo de descarga mayor.
Las soluciones bimotor, mediante dos hélices distribuidas, amplían eficazmente el área total del disco entre 1,5 y 2 veces.
En las pruebas reales, bajo una resistencia constante de 3kgf (que simula a un buceador de tamaño medio), la salida de corriente de los motores dobles se mantiene alrededor del 60% de la capacidad nominal, mientras que un solo motor debe funcionar al 100% de su capacidad de salida.
Esta diferencia en la redundancia de potencia garantiza mayores probabilidades de éxito en travesías largas.
| Comparación de entornos de resistencia | Velocidad del motor único (km/h) | Velocidad del motor doble (km/h) | Proporción de pérdida de potencia (monomotor frente a bimotor) |
|---|---|---|---|
| Solo bañador (resistencia mínima) | 4.5 | 6.5 | 1 : 1.4 |
| Traje de neopreno + un tanque (buceo estándar) | 2.8 | 5.2 | 1 : 1.8 |
| Traje seco + dos tanques (buceo técnico) | 1.5 | 4.1 | 1 : 2.7 |
| Con equipo de cámara (cargas externas) | 1.1 | 3.5 | 1 : 3.1 |
Al enfrentarse a corrientes superiores a 1,5 nudos, los propulsores monomotor experimentan una rápida acumulación de calor en la batería interna debido a una descarga prolongada de alta corriente, lo que provoca que la caída de tensión active prematuramente la protección por batería baja.
En un entorno de laboratorio, una batería de la misma capacidad que alimenta un solo motor con una carga elevada solo puede mantener 40% de su tiempo nominal.
Aunque los motores dobles tienen una potencia total mayor, a la misma velocidad de flujo, cada motor solo necesita soportar 50% de la carga.
La temperatura del motor aumenta más lentamente y la tasa de descarga de la batería (tasa C) se mantiene en un rango más saludable.
Los datos experimentales muestran que, con una batería de litio de 22,2V 10Ah, el empuje generado por dos motores en ajustes medios es suficiente para la mayoría de las situaciones de buceo recreativo, y su radio de funcionamiento real suele ser aproximadamente un 35% mayor que el de un solo motor.
Diferentes corrientes
En zonas de mar abierto como Cozumel o los canales de Palaos, la velocidad de la corriente suele fluctuar entre 0,5 nudos y 3 nudos.
Cuando un buceador se enfrenta a una corriente en contra de 1 nudo (aprox. 0,51m/s), la resistencia generada por el cuerpo y el equipo es de aproximadamente entre 2kgf y 4kgf.
En este punto, un propulsor monomotor con un empuje nominal de 7kgf aún puede mantener una velocidad de avance de aproximadamente 1,5km/h.
Pero cuando la velocidad del flujo aumenta a 2 nudos (aprox. 1,03 m/s), la resistencia se disparará hasta 8 kgf a 12 kgf, lo que ya supera el límite de propulsión de la mayoría de los dispositivos monomotor.
En este entorno, como el motor monomotor está cerca de detenerse, la intensidad de corriente aumentará instantáneamente a más de 25 A.
El calor generado hará que el controlador electrónico de velocidad active la protección de reducción de frecuencia, lo que impedirá que el buceador avance en zonas de corrientes fuertes y hará que se desplace a la deriva con el flujo.
Los sistemas bimotor proporcionan un empuje de 18 kgf a 25 kgf mediante una salida en paralelo.
En estas condiciones, aún conservan más de un 50 % de margen de potencia, lo que garantiza la capacidad de escape incluso con velocidades de flujo extremas de 2,5 nudos.
-
Eficiencia frente a la corriente
-
Flujo de 1,0 nudos: El dispositivo monomotor tiene una potencia de salida aproximada de 350 W y una velocidad de 2,2 km/h; el bimotor tiene una potencia de salida aproximada de 450 W y una velocidad de 3,8 km/h.
-
Flujo de 2,0 nudos: El dispositivo monomotor alcanza el límite de potencia y la velocidad se aproxima a 0; el dispositivo bimotor, con una potencia de salida de 850 W, aún mantiene una sensación de propulsión de 1,8 km/h.
-
Flujo de 3,0 nudos: Solo los dispositivos bimotor profesionales con un empuje superior a 20 kgf pueden realizar desplazamientos breves; las hélices de los dispositivos monomotor girarán en vacío debido a la resistencia excesiva.
-
Al atravesar canales o bucear junto a paredes, las corrientes laterales empujan constantemente contra la superficie lateral del propulsor.
El centro de masa y el punto de empuje de un propulsor monomotor están muy concentrados, lo que genera un par de guiñada considerable al encontrarse con corrientes laterales.
Los datos experimentales muestran que, con la interferencia de una corriente lateral de 1,5 nudos, el par de corrección necesario para mantener un rumbo recto se reduce aproximadamente un 40 % en los dispositivos bimotor en comparación con los monomotor.
-
Parámetros de estabilidad
-
Frecuencia de corrección de guiñada: Los dispositivos monomotor deben corregir el rumbo aproximadamente 12-15 veces por minuto con un flujo intenso; los bimotor solo necesitan hacerlo 3-5 veces.
-
Carga en las manos: En entornos con corriente lateral, la presión de agarre con una sola mano necesaria para un dispositivo monomotor puede superar los 4 kg; los motores duales distribuyen la presión entre ambas manos gracias a las fuerzas equilibradas, con una carga en una sola mano inferior a 1,5 kg.
-
Índice de desviación de trayectoria: En un tramo de 500 m con corriente transversal, la desviación de trayectoria de un dispositivo monomotor suele ser de alrededor del 15 %, mientras que la de uno bimotor se mantiene dentro del 3 %.
-
Las corrientes verticales (ascendentes/descendentes) son el factor más incierto para la seguridad del buceo, especialmente en los pozos azules o en los bordes escarpados de las plataformas continentales.
Las velocidades de las corrientes descendentes pueden superar a veces los 1,5 m/s, por lo que los propulsores deben proporcionar un empuje instantáneo para ayudar a los buceadores a mantener la profundidad.
La relación empuje-peso de los propulsores de un solo motor suele ser baja y, cuando están completamente cargados con equipo de buceo (dos botellas o pesos pesados), su capacidad de ascenso vertical es limitada.
Los sistemas de dos motores tienen una mayor capacidad de sobrecarga instantánea, y sus motores pueden funcionar por encima de su límite durante periodos breves para proporcionar un empuje de emergencia de hasta 30 kgf.
En entornos sin corriente, los motores individuales se descargan lentamente 8A, lo que permite tiempos de funcionamiento más prolongados.
Sin embargo, al enfrentarse a corrientes fuertes continuas, los motores individuales permanecen durante largos periodos en un estado de ciclo de trabajo del 100 %, lo que provoca que la actividad química de la batería se deteriore rápidamente debido al calentamiento por resistencia interna.
Con la misma velocidad de flujo, aunque funcionan dos motores, cada uno solo soporta aproximadamente 40% de carga, manteniendo los motores y la batería en un intervalo de alta eficiencia.
Según comparaciones reales en el mar Rojo, para desplazamientos largos en una corriente continua de 1,2 nudos, el consumo de energía por kilómetro (Wh/km) de los propulsores de dos motores es en realidad aproximadamente un 15 % menor que el de los motores individuales.
-
Datos de consumo de energía y autonomía
-
Flujo bajo (0,5 nudos): motor único 12 Wh/km; sistema de dos motores 15 Wh/km.
-
Flujo medio (1,5 nudos): el motor único aumenta hasta 28 Wh/km; el sistema de dos motores se mantiene en 22 Wh/km.
-
Flujo alto (2,5 nudos): la relación de eficiencia del motor único pierde valor como referencia; el sistema de dos motores alcanza aproximadamente 35 Wh/km.
-
La turbulencia es común en las grietas de los arrecifes o alrededor de restos de naufragios.
Este flujo desordenado puede interferir con el campo de admisión de la hélice.
Los dispositivos de un solo motor solo tienen una fuente de potencia;
una vez que la hélice aspira turbulencia y la eficiencia disminuye, todo el dispositivo experimenta sacudidas momentáneas y se cala.
Las dos fuentes de potencia de un sistema de dos motores están más separadas espacialmente y normalmente no se ven afectadas por la misma ráfaga de turbulencia al mismo tiempo.
En pruebas realizadas en zonas de flujo turbulento de la misma intensidad, la amplitud de vibración de los cuerpos con dos motores es superior a 60% menor que la de los motores individuales.
Portabilidad
La portabilidad depende del peso (2,1 kg-5 kg o más), el volumen de almacenamiento (aprox. 5 l-15 l) y la energía de la batería (Wh).
Los modelos de un solo motor suelen pesar alrededor de 2.3kgcon un volumen equivalente al de una botella de Coca-Cola de 1,5 l, que cabe en una mochila diaria de 20 l.
Los modelos de dos motores ofrecen más empuje, pero suelen superar los 4.5kg de peso y normalmente tienen una anchura superior a 45cm, por lo que requieren un estuche protector específico o una bolsa con ruedas grande de 40L o más.
Los diseños con baterías desmontables de 100Wh o 160Wh que cumplen las normas de la IATA son el criterio que determina si el equipo puede pasar sin problemas el control de seguridad del aeropuerto y entrar en la cabina.
Viajes en avión
Según la sección 2.3.5.9 del Reglamento sobre mercancías peligrosas (DGR) de la IATA (Asociación Internacional de Transporte Aéreo), cuando los pasajeros transportan dispositivos electrónicos que contienen baterías de litio, la energía nominal de la batería es el único criterio para determinar si el dispositivo puede subir a bordo.
Los propulsores submarinos de un solo motor suelen diseñarse con una capacidad de batería de entre 98Wh y 155Wh.
La batería estándar de la mayoría de los productos de un solo motor es de menos de 100Wh, por lo que puede transportarse como equipaje de mano sin la aprobación previa de la aerolínea.
Los propulsores de dos motores requieren más potencia, por lo que la capacidad de su batería individual suele superar el límite de 160Wh.
Para cumplir las normas de seguridad del transporte aéreo civil, muchos modelos de dos motores utilizan un diseño modular que divide la fuente de alimentación en dos baterías independientes de 90Wh o 95Wh.
Si el etiquetado de la energía de la batería es impreciso o carece de la indicación del informe de prueba UN38.3, el personal de tierra tiene derecho a rechazar la entrada del dispositivo en la cabina.
| Parámetros de la batería y conformidad aeronáutica | Datos habituales de un solo motor | Datos habituales de dos motores |
|---|---|---|
| Energía de una sola batería (Wh) | 90Wh - 120Wh | 180Wh - 240Wh (a menudo dividida) |
| Categoría de transporte de la IATA | Electrónica de consumo (sin aprobación) | Mercancías peligrosas restringidas (cumple tras dividir) |
| Límite de baterías de repuesto | Menos de 20 unidades (por debajo de 100Wh) | 2 unidades (entre 100Wh-160Wh) |
| Autorización para facturar | Solo el cuerpo, sin batería | Solo el cuerpo, sin batería |
| Voltaje nominal (V) | 11.1V - 14.8V | 22.2V - 25.2V |
Al viajar con un propulsor submarino, los límites habituales del equipaje de mano en clase económica suelen estar entre 7kg y 10kg, y las dimensiones suelen limitarse a 55 x 35 x 23 cm.
El peso neto del cuerpo de un propulsor de un solo motor suele situarse entre 2.1kg y 2.7kg, con unas dimensiones aproximadas de 300 x 150 mm.
Incluidos el cargador y las juntas tóricas de repuesto, el peso total representa aproximadamente el 35% del límite de equipaje de mano.
La estructura física de un propulsor de dos motores es más ancha, con una envergadura que suele alcanzar más de 450 mm, y el peso neto oscila entre 4.5kg y 5.8kg.
Si se añade un estuche rígido diseñado específicamente para proteger las hélices, el peso total supera fácilmente los 8kg.
En este caso, los usuarios de propulsores de dos motores a menudo tienen que facturar el cuerpo y llevar consigo únicamente las baterías de litio desmontadas.
Al facturar el cuerpo, es importante liberar la presión de aire de los compartimentos sellados.
Aunque tanto las cabinas como las bodegas de carga están presurizadas, los cambios de presión pueden provocar el desplazamiento de las juntas tóricas debido a las diferencias de presión interna y externa, lo que crea un riesgo de fugas durante la primera inmersión después de la llegada.
| Comparación logística | Un solo motor (ligero) | Doble motor (alto rendimiento) |
|---|---|---|
| Peso total del cuerpo + batería (kg) | 2.5kg - 3.2kg | 5.0kg - 6.5kg |
| Volumen embalado (L) | Aprox. 5 L - 7 L | Aprox. 15 L - 25 L |
| Ocupación del equipaje de mano económico | Aprox. 40% | Aprox. 85% - 100% |
| Protección recomendada | Bolsa acolchada blanda | Maleta rígida con ruedas IP67 |
| Potencia y peso del cargador | 45W / 0.3kg | 120W / 0.8kg |
Para los buceadores técnicos o fotógrafos submarinos que vuelan con frecuencia a otros países, es esencial confirmar si la batería del propulsor de doble motor cumple con la certificación UN38.3.
Esta certificación incluye 8 pruebas rigurosas, como simulación de altitud, ciclos térmicos, vibración, impactos y descarga forzada, y es un pasaporte de seguridad reconocido mundialmente en la industria de la aviación.
Los productos de un solo motor, diseñados para viajes y entretenimiento, suelen llevar marcas de conformidad fijas de fábrica.
Sin embargo, al comprar versiones modificadas o ciertos DPV de doble motor de alto rendimiento para una mayor autonomía (por ejemplo, más de 2 horas), la capacidad de la batería puede superar ampliamente los límites de la aviación civil.
En este caso, enviar las baterías al hotel del sitio de buceo mediante transporte marítimo o a través de los canales de mercancías peligrosas de FedEx es la única opción conforme a la normativa.
Rumbo al sitio de buceo
Al caminar desde un aparcamiento o una zona de preparación del equipo hasta el punto de entrada (por ejemplo, Blue Heron Bridge en Florida o las costas rocosas de Galápagos), el peso en seco de un propulsor de un solo motor suele mantenerse entre 2,1 kg y 2,8 kg.
Para un buceador completamente equipado (que lleva una botella de acero de 12 L y unos 6 kg de lastre), la carga adicional de un dispositivo de un solo motor es inferior al 5% del total.
En cambio, como los propulsores de doble motor incluyen dos módulos de motor y una carcasa más ancha, el ancho del cuerpo suele ser de 450 mm a 550 mm, y el peso en seco aumenta hasta 4,5 kg a 6,2 kg.
Durante una caminata de más de 300 metros, el par descendente de un dispositivo de doble motor obliga a los bíceps y flexores del antebrazo del brazo que lo transporta a mantener una contracción isométrica prolongada, lo que ralentiza la circulación sanguínea y aumenta la tasa de consumo de oxígeno antes de la inmersión.
| Rendimiento de transporte | Un solo motor (ligero) | Doble motor (alto rendimiento) |
|---|---|---|
| Peso en seco promedio (kg) | 2.3kg | 5.2kg |
| Desplazamiento del centro de gravedad (mm) | Eje alineado, sin desplazamiento lateral | Simétrico, con el par distribuido |
| Límite de caminata con una mano (m) | > 1000 m (sin fatiga evidente) | < 350 m (es necesario cambiar de brazo) |
| Forma de transporte sugerida | Suspensión mediante anilla en D o transporte con una mano | Correa específica o sujeción con ambas manos |
| % del peso total del equipo | Aprox. 4% - 6% | Aprox. 10% - 15% |
| Espacio lateral ocupado (cm) | Aprox. 15 cm | Aprox. 50 cm |
Los propulsores de un solo motor suelen tener un mango perpendicular al cuerpo o usar la carcasa como agarre.
Los buceadores pueden usar un mosquetón de seguridad para fijarlo a una anilla D del hombro del BCD (dispositivo de control de flotabilidad), permitiendo que los grandes músculos del tronco soporten el peso y manteniendo las manos libres para ajustar las máscaras o ponerse las aletas.
Los propulsores de dos motores suelen utilizar asas en forma de U o de ala con una gran envergadura, lo que imposibilita estabilizarlos en el costado del cuerpo mediante un único punto de suspensión.
Si se intenta colgarlo de una anilla D lateral, el carenado ancho chocará repetidamente contra la parte exterior del muslo, afectando la zancada.
En terrenos rocosos accidentados (como las playas de guijarros del Mediterráneo), la inestabilidad del centro de gravedad causada por este volumen aumenta el riesgo de sufrir esguinces de tobillo.
Las investigaciones muestran que llevar una carga asimétrica de más de 5 kg durante 500 metros aumenta la frecuencia cardíaca de un buceador en 15-20 lpm en comparación con caminar con las manos libres, lo que no es un estado fisiológico ideal antes de entrar en agua fría.
| Evaluación de la adaptabilidad al terreno | Rendimiento monomotor | Rendimiento bimotor |
|---|---|---|
| Camino pavimentado | Tan fácil de llevar como un bolso | Requiere ajustar el agarre con frecuencia |
| Arena (entrada desde la playa) | Ligero, no afecta al centro de marcha | El peso hace que los pies se hundan, requiere más esfuerzo |
| Rocas resbaladizas | Mantiene un buen equilibrio | El gran volumen se ve fácilmente afectado por el viento y la inercia |
| Sendero estrecho/escalera de muelle | Paso fluido, ocupa poco espacio | Propenso a chocar, necesita ayuda |
| Vadeo (hasta la cintura) | Poco arrastre, puede flotar o remolcarse en la superficie | Mucho arrastre, produce un tirón lateral |
Las baterías de los propulsores de un solo motor suelen estar integradas o ser pequeños módulos enchufables, por lo que no requieren un montaje secundario complejo en el lugar de buceo.
Para compensar la carga de peso en tierra, algunos modelos de dos motores de alta gama permiten a los buceadores llevar los módulos de batería en cinturones de lastre o mochilas y conectarlos solo al borde del agua.
Aunque esto reduce el peso instantáneo, aumenta el riesgo de dejar expuestas las interfaces de los circuitos en entornos arenosos o con niebla salina.
En entornos de buceo desde la costa, como California, los granos finos de arena que entran en el compartimento de la batería o en el borde del sello de un dispositivo de dos motores pueden provocar el fallo de la junta tórica debido a una presión desigual.
El diámetro de las palas de la hélice de los dispositivos de dos motores suele superar los 150 mm, y la rejilla del carenado es amplia.
Sin una cubierta protectora, las ramitas del camino o las telas de la ropa pueden quedar atrapadas fácilmente en las hélices, lo que aumenta la carga de trabajo de la revisión previa a la inmersión.
Transferencia en superficie
Durante la transición desde el punto de entrada hasta la profundidad de buceo real, el volumen desplazado por un propulsor de un solo motor en el agua suele estar entre 2,2 l y 2,8 l.
Según el principio de Arquímedes, la flotabilidad ascendente generada básicamente compensa el peso del cuerpo, lo que da como resultado una flotabilidad positiva débil de 50 g a 150 g en agua dulce.
Este diseño permite a los buceadores simplemente colgar el dispositivo de una correa de muñeca mientras ajustan las máscaras o se ponen las aletas, ya que el cuerpo flotará de forma natural en la superficie y no se hundirá ni interferirá con los movimientos de las piernas.
Los propulsores de dos motores, con dos pods de motor independientes y baterías más grandes, tienen volúmenes de desplazamiento que aumentan hasta más de 5,5L.
Aunque los fabricantes utilizan cámaras de aire internas para compensar el peso, la mayoría de los dispositivos de dos motores de alto rendimiento siguen presentando aproximadamente 200g de flotabilidad negativa en reposo.
Al entrar en manantiales de agua dulce de Florida, si no se mantiene sujeto o no se fija al chaleco compensador, el dispositivo se hundirá rápidamente hasta el fondo.
| Parámetros físicos bajo el agua | Un motor | Dos motores |
|---|---|---|
| Flotabilidad estática (agua dulce) | +50g a +150g (ligeramente positiva) | -100g a -300g (negativa) |
| Área frontal | Aprox. 175 - 210 $cm^2$ | Aprox. 550 - 850 $cm^2$ |
| Coeficiente de resistencia ($C_d$ estimado) | 0.25 - 0.35 | 0.55 - 0.75 |
| Resistencia con la alimentación apagada (1,0m/s) | Aprox. 4,5N - 6N | Aprox. 15N - 22N |
| Tasa de guiñada con una mano (grados/seg) | Alto, requiere corrección de la muñeca | Extremadamente bajo, par cancelado |
Cuando la alimentación está apagada - debido a una batería agotada o al entrar en una zona estrecha de arrecife de coral - y es necesario nadar manualmente, el área frontal del dispositivo genera una carga de resistencia cuantificable.
El diámetro exterior de un propulsor de un solo motor suele ser de 15cm o menos, con una proporción aerodinámica cercana a 2:1, lo que genera una baja resistencia al avance.
Después de engancharlo a una anilla D de la cintura mediante un cabo de remolque de 60cm, el dispositivo se alinea naturalmente con el flujo contra el muslo, sin una resistencia perceptible al aletear.
El ancho estructural de los propulsores de dos motores suele superar los 45cm.
La superficie de resistencia lateral formada por la carcasa y las dos hélices es 3 a 4 veces mayor que la de un modelo de un solo motor.
En un entorno con una corriente de 0,5 nudos, remolcar un propulsor de dos motores con la alimentación apagada aumenta la tasa de consumo de oxígeno (tasa SAC) aproximadamente un 20 % en comparación con el buceo normal.
"Durante los largos desplazamientos en superficie hasta los puntos de entrada, el diseño de bajo perfil de los dispositivos de un solo motor reduce la interferencia de las olas con el rumbo, mientras que las estructuras de dos motores presentan características de fuerza lateral más marcadas al enfrentarse a las olas."
Al realizar ajustes de postura bajo el agua (como cabeceo y balanceo), el principio de propulsión de un solo eje de los propulsores de un solo motor ofrece una mayor maniobrabilidad.
Dado que la línea de empuje coincide con el eje central del cuerpo, el buceador puede realizar giros de 360 grados con una leve inclinación de la muñeca.
En los bosques de kelp gigante de California, esta gran maniobrabilidad permite a los buceadores girar rápidamente entre los densos tallos de las algas.
Los propulsores de dos motores presentan una excelente estabilidad de rumbo.
Debido a que las dos hélices suelen girar en sentidos opuestos, el par de torsión que generan se cancela físicamente, eliminando la tendencia a girar común en los modelos de un solo motor.
Durante los desplazamientos rectos de larga distancia en aguas abiertas, los usuarios de dispositivos bimotores no necesitan aplicar fuerza constantemente para contrarrestar el par, lo que permite mantener fija la postura de agarre durante largos periodos.
Sin embargo, esta estabilidad se consigue a costa del radio de giro.
Al realizar un giro brusco de 90 grados, el radio de giro de un dispositivo bimotor suele ser 2,5 veces el de un modelo monomotor debido a la trayectoria más larga y la mayor resistencia de las palas exteriores.
| Control dinámico | Rendimiento monomotor | Rendimiento bimotor |
|---|---|---|
| Radio de giro mínimo (m) | 0.8m - 1.2m | 2.5m - 3.5m |
| Corrección automática del par | Ninguna, se necesita compensación manual | Compensado físicamente, sensación de par nula |
| Compatibilidad con las manos | Compatible al 100% con una sola mano | Se recomienda sujetarlo con ambas manos el 90% del tiempo |
| Estabilidad frente a cizallamiento lateral | Afectado notablemente por las corrientes | Alta inercia, gran resistencia |
| Respuesta vertical | Rápida y sensible | Ligero retraso debido a la resistencia del volumen |
Para los buceadores que llevan equipo de cámara, las diferencias de estabilidad durante la fase de traslado en superficie afectan a la preparación de la toma.
Un propulsor monomotor puede fijarse fácilmente a la parte inferior de una bandeja para cámara mediante un clip de resorte como sistema de alimentación auxiliar, y su tamaño compacto no bloqueará el campo de visión de los objetivos ultra gran angular.
Debido a su tamaño, los propulsores bimotores normalmente no pueden compartir puntos de suspensión con carcasas impermeables grandes.
Durante las entradas desde una embarcación de buceo en las Maldivas, los buceadores normalmente tienen que dejar primero el dispositivo bimotor en el agua para que el personal de apoyo en superficie lo vigile y luego reunirse con él después de entrar ellos mismos en el agua.
Al regresar a la embarcación, subir un 2.5kg un dispositivo monomotor mientras se sube por la escalera es muy fácil.
Ante un dispositivo bimotor de más de 5 kg lleno de agua, los buceadores a menudo tienen que subirlo primero a la cubierta mediante una línea de izado, lo que aumenta el riesgo operativo y el tiempo de espera en mar abierto con fuerte oleaje.
"La diferencia en la dinámica de fluidos reside en el comportamiento del número de Reynolds en las distintas secciones; el bajo número de Reynolds de los sistemas monomotor hace que resulten casi imperceptibles en el modo manual a baja velocidad, mientras que los sistemas bimotores muestran una mayor eficiencia de propulsión a alta velocidad."
En agua fría a 10 grados Celsius, el gran volumen de aire dentro de un propulsor bimotor se contrae aproximadamente un 2% debido al descenso de temperatura, lo que provoca una disminución de la flotabilidad de unos 100 g.
En los dispositivos monomotor con un volumen interno vacío mínimo, este cambio de flotabilidad provocado por la temperatura es casi insignificante.
Durante el buceo con traje seco, los usuarios de dispositivos monomotor no necesitan ajustar el lastre con frecuencia, mientras que los usuarios de dispositivos bimotor deben colocar previamente bloques flotantes o pesos de plomo dentro de la carcasa según la salinidad y la temperatura de las distintas aguas para mantener una flotabilidad neutra.


Dejar un comentario
Todos los comentarios se revisan antes de su publicación.
Este sitio está protegido por hCaptcha y se aplican la Política de privacidad de hCaptcha y los Términos del servicio.