


Der symmetrische Antrieb mit zwei Motoren (z. B. Sublue Dual 450W) nutzt eine Vektor-Geschwindigkeitssteuerung, um Störungen durch Wasserströmungen auszugleichen, wobei die gemessenen Abweichungswinkel < 5° liegen (bei Einzelmotoren liegt die Abweichung bei 10–15°);
Anfänger empfinden es als einfacher, mit zwei Motoren geradeaus zu fahren (die Steuerungsfehlerrate ist laut PADI-Test um 60 % geringer).
Zweimotorig angetriebene Geräte haben eine Gesamtleistung von 400–600 W (z. B. Sea-Doo Dual 500W) und können Strömungsgeschwindigkeiten von 0,5 m/s standhalten (Einzelmotoren mit 250–350 W halten nur 0,3 m/s stand).
Bei Tieftauchgängen (30 m+) ist die Ausdauer um 40 % höher (Dual-Motor-Akku 8000 mAh gegenüber 5000 mAh beim Einzelmotor).
Einzelmotoren wiegen 8–10 kg (z. B. GoFish Single, Packmaß 40×30×20 cm) und können von Hand auf Boote getragen werden;
Dual-Motoren wiegen 12–15 kg (z. B. TUSA Dual) und müssen geschleppt werden.

Stabilität & Steuerung
Zweimotorige Antriebssysteme nutzen die physikalische Eigenschaft zweier gegenläufiger Propeller, um das Drehmoment zu etwa 95 % automatisch auszugleichen.
Selbst bei einer Höchstgeschwindigkeit von 2 m/s (ca. 4 mph) müssen Benutzer keine Kraft mit den Handgelenken aufwenden, um der Neigung der Maschine zur Rotation entgegenzuwirken.
Einzelmotoren erzeugen ein erhebliches axiales Drehmoment bei einer Schubkraft von mehr als 8 kgf (ca. 17 lbs), was den Benutzer dazu zwingt, beide Hände fest zu greifen oder den Kurs ständig durch Gewichtsverlagerung zu korrigieren.
Für Freitaucher, die häufig einen Druckausgleich vornehmen müssen, erfordert der Einhandbetrieb bei Einzelmotoren oft ein D-Ring-Zugseil zur Stabilisierung.
Im Gegensatz dazu bieten zwei Motoren eine natürliche horizontale Plattform, die es ermöglicht, mit einer externen GoPro selbst ohne Gimbal Aufnahmen mit extrem geringem horizontalem Zittern zu machen.
Ermüdung der Handgelenke
Wenn der Propeller mit hoher Geschwindigkeit rotiert und Wasser nach hinten drückt, um Vortrieb zu erzeugen, übt das Wasser auch ein Reaktionsdrehmoment auf den Propeller aus.
Dieses Drehmoment versucht, den gesamten Körper entgegen der Rotationsrichtung des Propellers zu drehen.
Bei Einzelmotorgeräten, insbesondere bei leistungsstarken Modellen mit Propellern von über 140 mm Durchmesser und Drehzahlen von bis zu 2500 U/min, wird dieses Gegendrehmoment auf die Griffe des Benutzers übertragen.
In der Praxis bedeutet dies: Wenn Sie einen Einzelmotor-Antrieb verwenden, muss die rechte Hand normalerweise mehr Kraft nach unten oder oben aufwenden als die linke Hand (je nach Drehrichtung), um die Maschine waagerecht zu halten.
Die Beugemuskeln Ihres Unterarms müssen diesen Spannungszustand während des gesamten Tauchgangs aufrechterhalten, um zu verhindern, dass die Maschine nach links oder rechts rollt.
Daten zeigen, dass diese kontinuierliche Korrekturkraft bei voller Leistung (meist Stufe 3 oder Turbo-Modus) dem ständigen Tragen eines Ausgleichsgewichts von 0,5 kg bis 1,5 kg am Handgelenk entsprechen kann.
In den ersten 5 bis 10 Minuten eines Tauchgangs mag diese Belastung nicht offensichtlich sein, aber wenn sich die Tauchzeit auf 30 Minuten oder länger ausdehnt, führt dieser ständige, geringfügige Kraftaufwand schnell zu Milchsäurebildung in der Unterarmmuskulatur, was wiederum zu einem Nachlassen der Griffkraft führt.
Diese physiologische Ermüdung verstärkt sich in kalten Gewässern. Wenn die Wassertemperatur unter 20 °C (68 °F) liegt, nimmt die Durchblutung der Extremitäten ab, um die Körperkerntemperatur zu erhalten, und die Ausdauer der Handmuskulatur sinkt natürlicherweise um etwa 15 %–20 %. Wenn man dann immer noch einem Rotationsdrehmoment von 3–5 Nm entgegenwirken muss, nimmt das Handzittern des Tauchers deutlich zu, wodurch es unmöglich wird, eine GoPro ruhig zu bedienen oder einen Tauchcomputer abzulesen. In einigen extremen Testfällen sank die Griffkraft bei ungeübten Benutzern nach 45-minütiger Nutzung von drehmomentstarken Einzelmotorgeräten um fast 40 %, was bei Notmanövern in starken Strömungen ein potenzielles Risiko darstellt.
Standardmäßige Zweimotor-Layouts verwenden die Technologie gegenläufiger Propeller, was bedeutet, dass der linke Motor im Uhrzeigersinn und der rechte Motor gegen den Uhrzeigersinn dreht.
Selbst wenn man den mittleren Quergriff eines Zweimotor-Antriebs mit einer Hand hält, fährt das Gerät, solange die Schubleistung beider Motoren gleich ist, wie auf Schienen geradeaus, ohne jegliche Tendenz, zu einer Seite zu rollen.
Diese „Null-Drehmoment“-Eigenschaft bedeutet, dass die Armmuskulatur nur die Zugkraft der Vorwärtsbewegung tragen muss, anstatt die Verdrehkraft aufzubringen, die nötig wäre, um ein Rotieren der Maschine zu verhindern.
Für technische Taucher oder Höhlentaucher auf Langstrecken bestimmt dieser Unterschied, ob sie während komplexer, 60 bis 90 Minuten dauernder Tauchgänge noch genügend Feinmotorik in den Händen haben, um Flaschenventile oder Sicherheitsausrüstung wie Spulen zu bedienen.
Manövrierfähigkeit
Einzelmotor-Antriebe setzen meist auf ein achsensymmetrisches, zylindrisches Design, das an einen Torpedo oder ein großkalibriges Geschoss erinnert.
Wenn der Benutzer die Richtung ändern möchte, muss er nur sein Handgelenk leicht drehen oder die Richtung seines Kopfes ändern, und der Körper kann aufgrund des extrem geringen Trägheitsmoments schnell reagieren.
In engen Unterwasserumgebungen, wie beim Durchqueren von Korallenriffspalten oder beim Eindringen in kleine Abteile innerhalb von Schiffswracks, kommen die Vorteile von Einzelmotorgeräten voll zur Geltung.
Geübte Taucher können mit Einzelmotor-Antrieben nahezu stationäre Wenden erzielen, wobei der minimale Wenderadius oft zwischen 0,8 m und 1,2 m liegt, was fast der halben Körperlänge des Tauchers entspricht.
Für Freitaucher, die akrobatische Bewegungen ausführen möchten, ermöglichen Einzelmotoren komplexe 360-Grad-Rollen oder vertikale Spiralen im Wasser.
Zweimotorige Antriebe nutzen typischerweise eine „Blended-Wing“- oder Breitbau-Schwimmbrettstruktur, bei der zwei Motoren auf beiden Seiten des Körpers platziert sind, meist in einem Abstand von 40 cm bis 60 cm.
Wenn Sie versuchen, ein Zweimotorgerät schnell zu drehen, müssen Sie nicht nur den Stirnwiderstand des Wassers bekämpfen, sondern auch den enormen Flüssigkeitsdruckunterschied überwinden, der entsteht, wenn sich die Propellergehäuse auf beiden Seiten seitwärts bewegen.
Bei Vollgas liegt der minimale Wenderadius eines Zweimotor-Antriebs typischerweise zwischen 2,5 m und 4 m, also mehr als das Dreifache eines Einzelmotorgeräts.
Wenn bei hoher Fahrtgeschwindigkeit eine scharfe Kurve erzwungen wird, bleibt der äußere Motor auf voller Leistung, während der innere Motor gedrosselt wird, was oft zu starkem seitlichen Wegdriften führt und die Flugbahn unvorhersehbar macht.
-
Differenzialschub-Lenkung:
Einige High-End-Geräte mit zwei Motoren (meist über 5.000 $) versuchen, das Problem der schwierigen Lenkung durch elektronische Differenziale zu lösen. Dieses System erlaubt es dem Benutzer, die Geschwindigkeit des inneren Motors über Tasten oder Sensorgriffe zu reduzieren oder sogar umzukehren, während der äußere Motor auf voller Geschwindigkeit bleibt. Diese Technologie kann den Wenderadius tatsächlich auf etwa 1,5 Meter verringern, aber die Bedienung ist extrem komplex und bei den meisten Konsumgütern (Preisbereich 500 – 1.500 $) nicht verfügbar. Für die überwiegende Mehrheit der Benutzer von Zweimotor-Antrieben basiert die Lenkung weiterhin auf starker Körperneigung und großen Drehmomentbewegungen beider Arme. -
Schleppeffekt und Körperführung:
Bei der Betrachtung der Manövrierfähigkeit ist die relative Position zwischen Antrieb und Körper des Tauchers entscheidend. Einzelmotor-Geräte befinden sich normalerweise direkt vor dem Taucher, und das Propellerwasser fließt über den Körper des Tauchers. Diese „Zug“-Kraft lässt den Taucher fühlen, als würde er an einem Seil gezogen, was eine exzellente Körperführung ermöglicht. Im Gegensatz dazu wird das Propellerwasser von Zweimotor-Geräten auf beide Seiten des Körpers verteilt. Wenn die Haltung des Tauchers falsch ist oder die Beinbewegungen während einer Kurve unkoordiniert sind, wird er leicht durch die Turbulenzen auf beiden Seiten gestört, was einen „Pendeleffekt“ erzeugt, bei dem der Körper dahinter hin und her schwingt, was die Schwierigkeit der Lenkung weiter erhöht. -
Anpassungsfähigkeit in komplexen Umgebungen:
In simulierten Tests für Wrackdurchdringungen oder Höhlentauchen sind die Erfolgsquote und die benötigte Zeit bei Einzelmotorgeräten in der Regel den Zweimotorgeräten überlegen. Am Beispiel einer standardmäßigen 90-Grad-Rechtskurve (1,5 m breit): Einzelmotor-Benutzer können diese meist in einem Durchgang bei 1 m/s Geschwindigkeit passieren; Zweimotor-Benutzer müssen oft auf unter 0,5 m/s abbremsen oder sogar vollständig stoppen, den Winkel der Maschine anpassen und dann neu starten, um zu vermeiden, dass die breiten Flügel die Wände treffen. Dieser Nachteil bei der Manövrierfähigkeit in engen Räumen macht zwei Motoren besser geeignet für Fahrten im offenen Wasser als für die Erkundung in komplexem Gelände.
Es ist erwähnenswert, dass Einzelmotoren zwar in puncto Flexibilität komplett gewinnen, dies aber nicht bedeutet, dass sie leicht zu kontrollieren sind. Im Gegenteil, hohe Flexibilität bedeutet geringe Fehlertoleranz. Ein leichtes Zittern des Handgelenks durch einen Fehler könnte unter der hohen Empfindlichkeit eines Einzelmotors sofort zu einem 30-Grad-Gieren führen. Die „Schwere“ von zwei Motoren ist gewissermaßen ein Schutzmechanismus, der unbeabsichtigte kleine Bewegungen des Benutzers herausfiltert und eine gleichmäßige Flugbahn gewährleistet. Für Fotografen, die stabile Langzeitaufnahmen im Wasser machen wollen, ist diese „Schwerfälligkeit bei Kurvenfahrten“ der zwei Motoren tatsächlich ihr größter Vorteil; sie wirkt auf natürliche Weise wie ein Fluiddämpfer, der hochfrequente Vibrationen in der Aufnahme eliminiert.
Druckausgleich
Für jeden Taucher, egal ob beim Gerätetauchen mit Flaschen oder beim Freitauchen mit nur einem Atemzug, ist der Druckausgleich beim Abstieg eine physiologische Aktion, die häufig durchgeführt werden muss.
Innerhalb der ersten 10 Meter Tiefe verdoppelt sich der Wasserdruck schnell.
Taucher müssen die Nase zuhalten, um Frenzel- oder Valsalva-Manöver alle 0,5 bis 1 Meter Abstieg durchzuführen.
Während dieses hochfrequenten Aktionsfensters muss der Taucher eine Hand vom Griff des Antriebs lösen.
Im Nutzungsszenario eines Einzelmotor-Antriebs erhält die Maschine aufgrund des Gegendrehmoments, das ein einzelner Propeller nicht von allein ausgleichen kann, ein massives Rotationsmoment, wenn der Taucher die linke Hand loslässt, um die Nase zuzuhalten, und nur die rechte Hand am Gasgriff lässt.
Bei Geräten mit mehr als 6 kgf Schubkraft reicht diese plötzliche Kippkraft aus, um ein unvorbereitetes Handgelenk zu verstauchen.
Um die Maschine waagerecht zu halten, muss der rechte Unterarm des Tauchers eine Gegen-Drehkraft aufbringen.
Diese Muskelspannung beeinträchtigt den Entspannungszustand des Tauchers erheblich und erhöht dadurch den Sauerstoffverbrauch.
Um dieses Problem zu lösen, führen technische Taucher normalerweise ein Zugseil-System ein.
Dies ist ein stabiler Nylonriemen, der den Kopf des Antriebs mit dem D-Ring am Schrittgurt des Tauchers verbindet.
„Die Existenz eines Zugseils ändert den Pfad der Kraftübertragung. Der Schub wird nicht mehr über die Arme übertragen, sondern wirkt auf den Schwerpunkt des Tauchers an der Hüfte. Bei diesem Setup ist die einzelne Hand des Tauchers nur noch für kleine Richtungs-Korrekturen zuständig, anstatt das Gewicht oder das Gegendrehmoment des Antriebs zu tragen. Obwohl dies das Einhand-Druckausgleichs-Problem perfekt löst, erfordert es vom Taucher das Tragen einer Backplate mit Wing oder eines professionellen Freitauchgurts mit D-Ring, und die Zeit zur Vorbereitung vor dem Einstieg ins Wasser erhöht sich um 3 bis 5 Minuten.“
Zweimotorige Antriebe profitieren von der Null-Drehmoment-Eigenschaft, die durch gegenläufige Propeller bereitgestellt wird.
Selbst wenn der Taucher die Maschine nur in der Mitte hält (viele Zweimotorgeräte sind mit einer spezifischen Querstrebe oder einem Einhand-Griffpunkt konzipiert), kann der Körper immer noch eine absolut horizontale Geradeausbewegung beibehalten, als ob er sich in einem Vakuum befände.
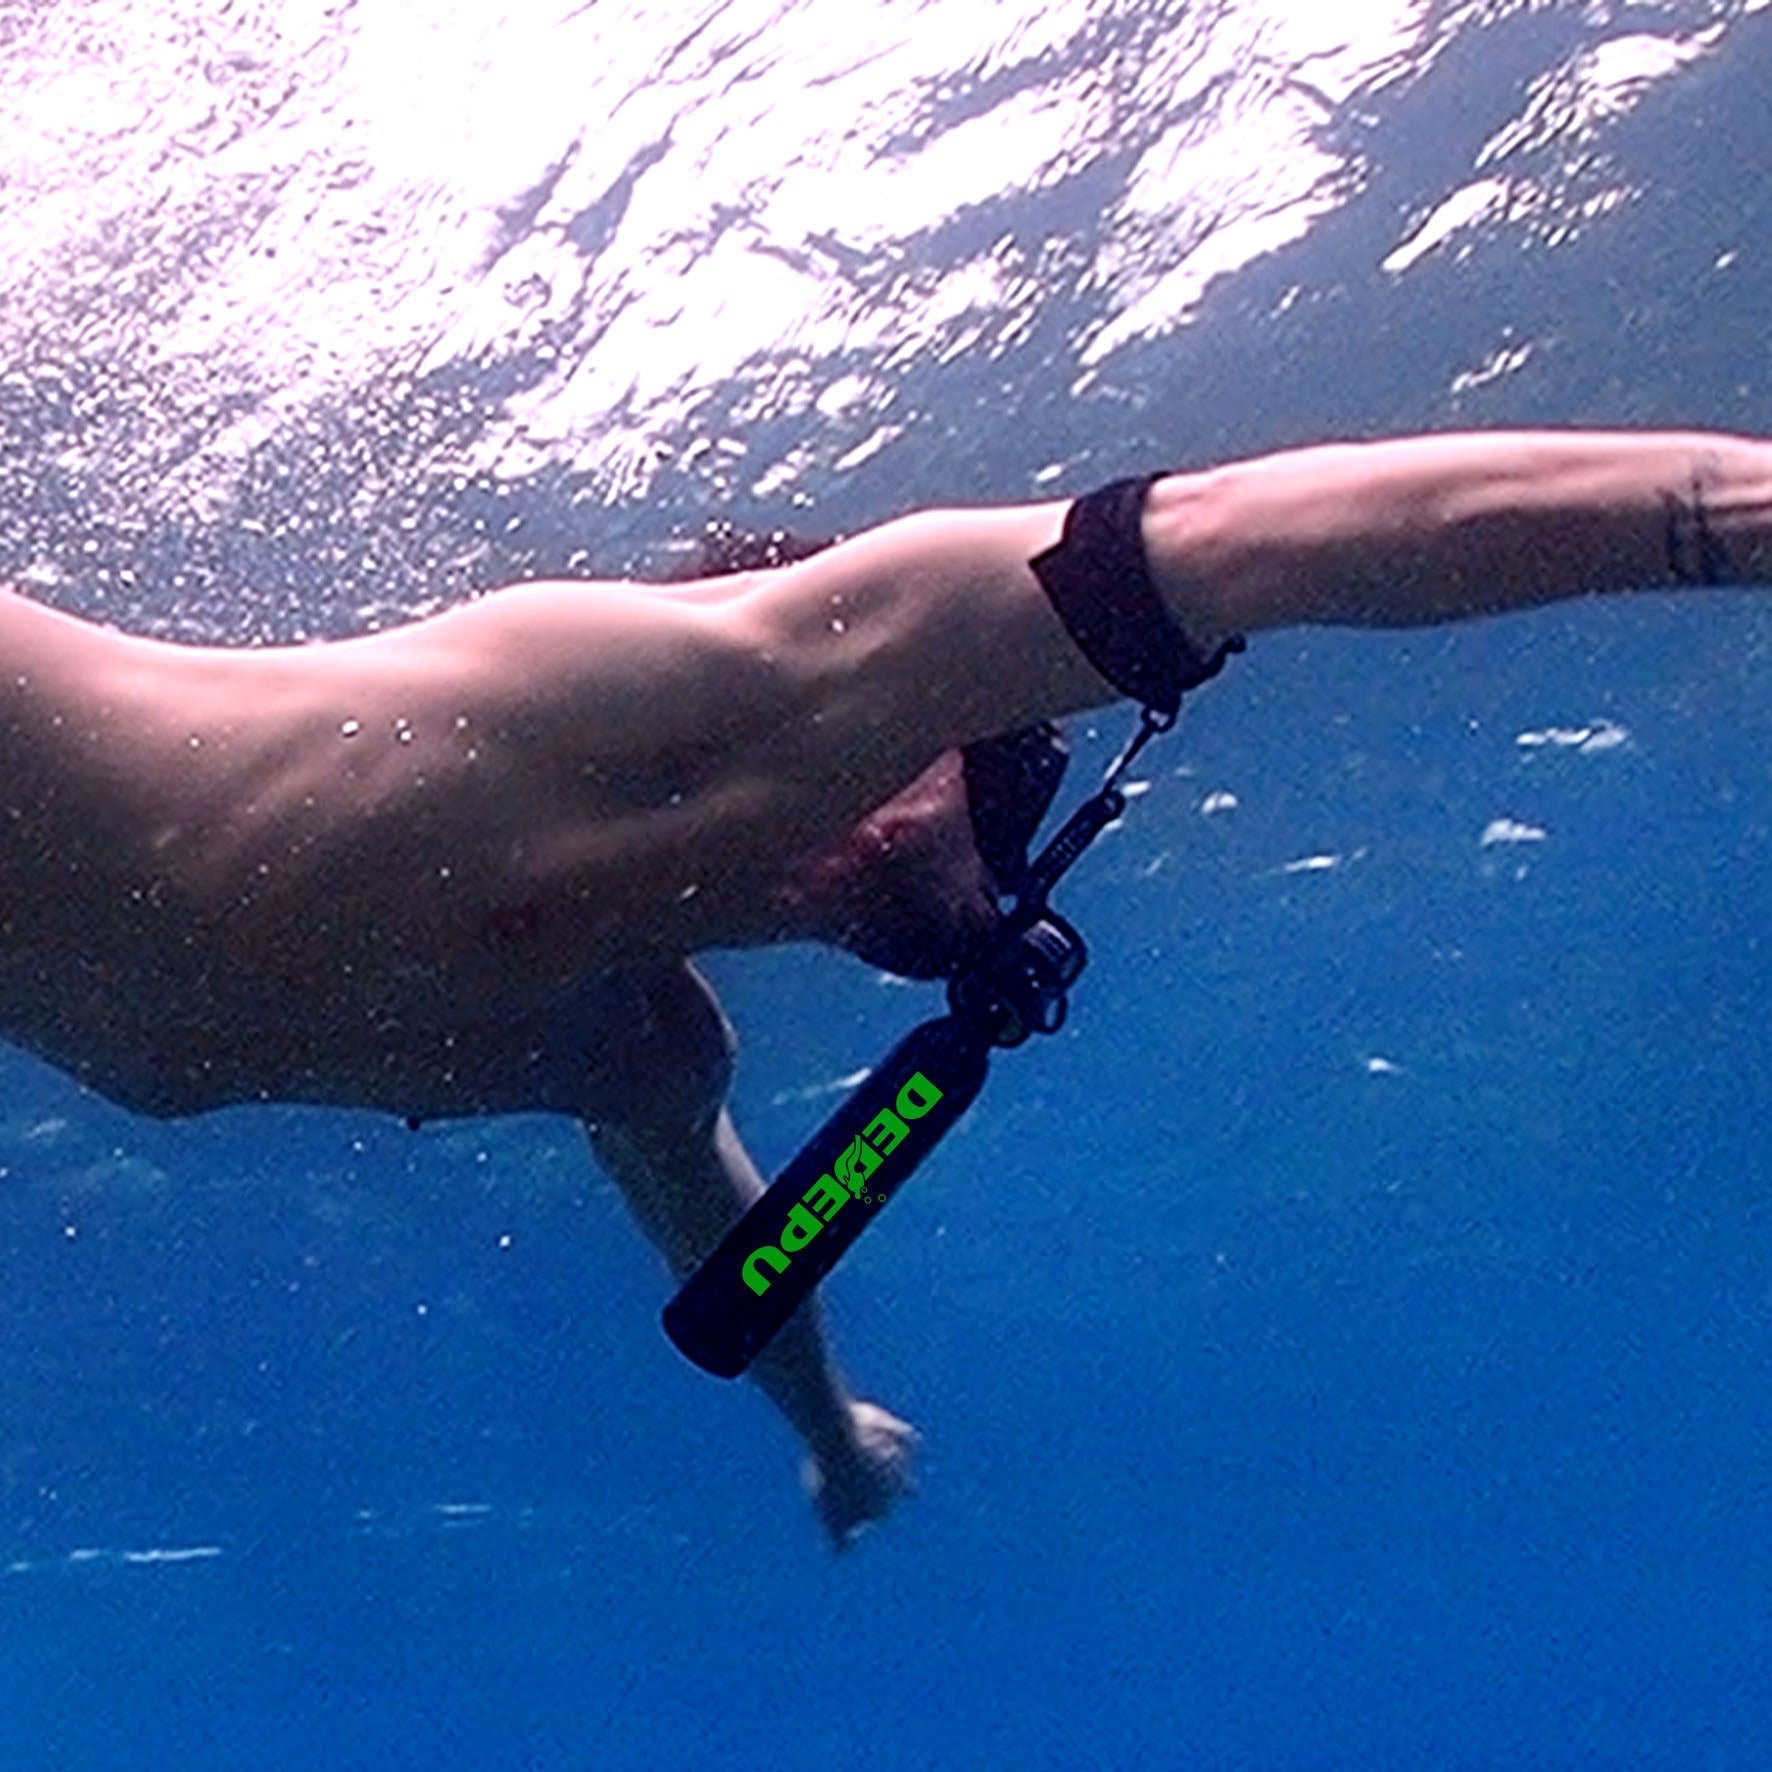
Dies ist besonders vorteilhaft für Freitaucher, da sie eine „Superman-Position“ mit einem ausgestreckten Arm für eine bessere Stromlinienform einnehmen können, während die andere Hand bequem in der Nähe der Nase platziert werden kann, um jederzeit einen Druckausgleich vorzunehmen, ohne sich Sorgen machen zu müssen, dass das Gerät rollt.
Um zu verhindern, dass versehentliche Auslöser das Gerät davonfliegen lassen, verwenden die meisten Zweimotor-Antriebe für den Endverbraucher (wie Modelle von Sublue oder Geneinno) ein Design mit „Totmannschalter“, was bedeutet, dass sowohl der linke als auch der rechte Auslöser gleichzeitig gedrückt werden müssen, damit der Motor startet.
Wenn der Taucher eine Hand löst, um den Druck auszugleichen, schaltet der Motor sofort ab und stoppt.
Dies führt während des Abstiegs zu einem ruckartigen „Beschleunigen-Gleiten-Nase zuhalten-Beschleunigen“-Rhythmus für den Taucher.
Um echten kontinuierlichen Vortrieb mit einer Hand zu erreichen, müssen Benutzer normalerweise High-End-Modelle mit einer „Einhand-Modus-Sperre“ erwerben oder physische Hilfsmittel (wie Klettbänder, obwohl nicht offiziell empfohlen) verwenden, um eine Seite des Auslösers zu arretieren.
Leistung & Umgang mit Strömungen
Bei der Wahl eines Unterwasser-Antriebs ist der Schub der Schlüsselindikator für den Umgang mit Strömungen.
Einzelmotoren bieten normalerweise 5–9 kgf Schub, geeignet für den Einsatz bei schwachen Strömungen unter 1 Knoten (ca. 0,5 m/s).
Zweimotorige Modelle haben meist einen Schub im Bereich von 12–24 kgf und gleichen starke Strömungen von 2,5 Knoten oder mehr effektiv aus.
Messdaten zeigen, dass bei gleicher Gegenströmung die Motoreffizienz von zwei Motoren etwa 20 % höher ist als bei einem Einzelmotor, da sie über höhere Leistungsreserven verfügen.
Schub und Geschwindigkeit
In der physikalischen Unterwasserumgebung ist die Dichte des Wassers etwa 800-mal höher als die der Luft.
Die Geschwindigkeit sind normalerweise Nominaldaten, die unter Widerstand null, ohne Strömung und bei absolut stromlinienförmiger Körperhaltung des Benutzers gemessen wurden.
Der Schub ist das Produkt aus Masse und Geschwindigkeit des pro Zeiteinheit vom Motor verdrängten Wassers und bestimmt die Fähigkeit des Geräts, Widerstände zu überwinden.
Einzelmotor-Antriebe nutzen typischerweise eine Hochdrehzahl-Lösung, die etwa 5 kgf bis 9 kgf Schub durch einen kleineren Propellerdurchmesser erzeugt.
Diese Konfiguration kann Höchstgeschwindigkeiten von 3,5 km/h bis 5 km/h in stillen Gewässern erreichen.
Wenn ein Taucher ein Standard-BCD trägt, Flaschen behängt und Flossen benutzt, vergrößert sich die Stirnfläche des gesamten Mensch-Maschine-Systems, und der erzeugte Widerstand steigt mit dem Quadrat der Geschwindigkeit.
An diesem Punkt reicht die Schubreserve eines Einzelmotors oft nicht aus, um die nominelle hohe Geschwindigkeit beizubehalten, und die tatsächliche Reisegeschwindigkeit fällt oft unter 2,5 km/h.
Zweimotor-Antriebe nutzen die kombinierte Kraft von zwei parallelen Motoren, wobei die Schubbereiche meist in den Bereich von 12 kgf bis 24 kgf fallen.
| Leistungskennzahlen | Einsteiger-Einzelmotor | Pro-Zweimotor | Heavy-Duty Industrieller DPV |
|---|---|---|---|
| Gesamtleistung | 350 W - 500 W | 700 W - 1200 W | 1500 W+ |
| Statischer Schub | 4,5 kgf - 7 kgf | 14 kgf - 22 kgf | 30 kgf+ |
| Propeller-Drehzahl | 4000 - 6000 | 2500 - 4500 (Dual) | 1500 - 2500 (Großer Durchm.) |
| Effizienz | Ca. 65 % | Ca. 82 % | Ca. 90 % |
| Geschwindigkeit (ohne Last) | 4,8 km/h | 7,2 km/h | 10+ km/h |
| Geschwindigkeit (volles Equipment) | 2,1 km/h | 5,8 km/h | 8,5 km/h |
Um die Tragbarkeit zu erhalten, begrenzen Einzelmotor-Antriebe den Propellerdurchmesser oft auf 120 mm bis 150 mm.
Gemäß der Impulstheorie der Strömungsmechanik erfordert ein kleinerer Propellerdurchmesser eine höhere Ausströmgeschwindigkeit, um denselben Schub zu erzeugen.
Zweimotor-Lösungen vergrößern durch zwei verteilte Propeller die gesamte Scheibenfläche effektiv um das 1,5- bis 2-fache.
In tatsächlichen Tests liegt bei einem konstanten Widerstand von 3 kgf (Simulation eines durchschnittlich großen Tauchers) die Leistungsaufnahme von zwei Motoren bei etwa 60 % der Nennkapazität, während ein Einzelmotor bei 100 % Auslastung arbeiten muss.
Dieser Unterschied bei der Leistungsredundanz ist eine Garantie für Erfolgsraten bei Langstreckenfahrten.
| Widerstandsumgebungsvergleich | Einzelmotor-Geschw. (km/h) | Zweimotor-Geschw. (km/h) | Leistungsverlust-Verhältnis (Einzel vs. Dual) |
|---|---|---|---|
| Nur Badekleidung (Minimaler Widerstand) | 4,5 | 6,5 | 1 : 1,4 |
| Neoprenanzug + Einzelflasche (Standard-Scuba) | 2,8 | 5,2 | 1 : 1,8 |
| Trockentauchanzug + Doppelflasche (Tech-Scuba) | 1,5 | 4,1 | 1 : 2,7 |
| Mit Kamera-Rig (Externe Zuladung) | 1,1 | 3,5 | 1 : 3,1 |
Bei Strömungen von mehr als 1,5 Knoten erfahren Einzelmotor-Antriebe aufgrund der langfristigen Hochstrom-Entladung eine schnelle interne Wärmeentwicklung im Akku, was dazu führt, dass der Spannungsabfall vorzeitig den Niedrigakkustand-Schutz auslöst.
In einer Laborumgebung kann ein Akku gleicher Kapazität, der einen Einzelmotor unter hoher Last antreibt, nur 40 % seiner nominellen Zeit beibehalten.
Obwohl zwei Motoren eine höhere Gesamtleistung haben, muss jeder Motor bei gleicher Strömungsgeschwindigkeit nur 50 % der Last tragen.
Der Temperaturanstieg des Motors ist langsamer und die Entladerate des Akkus (C-Rate) bleibt in einem gesünderen Bereich.
Experimentelle Daten zeigen, dass bei Betrieb mit einem 22,2 V 10 Ah Lithium-Akku der von zwei Motoren bei mittleren Einstellungen erzeugte Schub für die meisten Sporttauchszenarien ausreicht und sein tatsächlicher Aktionsradius normalerweise etwa 35 % höher ist als bei einem Einzelmotor.
Verschiedene Strömungen
In offenen Meeresgebieten wie Cozumel oder den Kanälen von Palau schwanken die Strömungsgeschwindigkeiten normalerweise zwischen 0,5 Knoten und 3 Knoten.
Wenn ein Taucher einer 1 Knoten (ca. 0,51 m/s) starken Gegenströmung gegenübersteht, liegt der durch Körper und Ausrüstung erzeugte Widerstand grob zwischen 2 kgf und 4 kgf.
Zu diesem Zeitpunkt kann ein einmotoriger Antrieb mit einem Nennschub von 7 kgf immer noch eine Vorwärtsgeschwindigkeit von etwa 1,5 km/h halten.
Sobald die Strömungsgeschwindigkeit jedoch auf 2 Knoten (ca. 1,03 m/s) ansteigt, schnellt der Widerstand auf 8 kgf bis 12 kgf hoch, was bereits das Antriebslimit der meisten einmotorigen Geräte überschreitet.
In dieser Umgebung ist der einmotorige Antrieb nahe am Strömungsabriss, wodurch die Stromstärke augenblicklich auf über 25 A ansteigt.
Die entstehende Hitze führt dazu, dass die elektronische Drehzahlregelung den Frequenzreduzierungsschutz auslöst, was dazu führt, dass der Taucher in stark strömenden Bereichen nicht mehr vorwärts kommt und stattdessen mit der Strömung treibt.
Zweimotorigesysteme liefern 18 kgf bis 25 kgf Schub durch parallele Ausgangsleistung.
Unter diesen Bedingungen behalten sie immer noch mehr als 50 % Leistungsreserve bei, was die Fluchtfähigkeit selbst bei extremen Strömungsgeschwindigkeiten von 2,5 Knoten sicherstellt.
-
Effizienz bei Gegenströmung
-
1,0 Knoten Strömung: Einmotorige Ausgangsleistung ca. 350 W, Geschwindigkeit 2,2 km/h; zweimotorige Ausgangsleistung ca. 450 W, Geschwindigkeit 3,8 km/h.
-
2,0 Knoten Strömung: Einmotoriger Antrieb erreicht Leistungsgrenze, Geschwindigkeit nähert sich 0; zweimotorige Ausgangsleistung 850 W, hält noch ein Antriebsgefühl von 1,8 km/h aufrecht.
-
3,0 Knoten Strömung: Nur professionelle zweimotorige Geräte mit mehr als 20 kgf Schub können kurzfristig vorankommen; bei einmotorigen Geräten laufen die Propeller aufgrund des übermäßigen Widerstands leer.
-
Beim Überqueren von Kanälen oder Tauchen an Wänden entlang drücken seitliche Strömungen ständig gegen die Seitenfläche des Antriebs.
Der Schwerpunkt und der Schubpunkt eines einmotorigen Antriebs liegen sehr eng beieinander, was bei Seitenströmungen ein deutliches Gierdrehmoment erzeugt.
Experimentelle Daten zeigen, dass bei einer Seitenströmungsstörung von 1,5 Knoten das Korrekturdrehmoment, das zur Beibehaltung eines geraden Kurses erforderlich ist, bei zweimotorigen Geräten im Vergleich zu einmotorigen um etwa 40 % reduziert ist.
-
Stabilitätsparameter
-
Gierkorrekturhäufigkeit: Einmotorige Antriebe müssen bei hoher Strömung ca. 12-15 Mal pro Minute korrigieren; zweimotorige nur 3-5 Mal.
-
Handbelastung: In Umgebungen mit Seitenströmung kann der einhändige Griffdruck bei einem einmotorigen Antrieb 4 kg übersteigen; zweimotorige Antriebe verteilen den Druck aufgrund ausgeglichener Kräfte auf beide Hände, wobei die einhändige Belastung unter 1,5 kg liegt.
-
Kursabweichungsrate: Bei einer 500 m langen Strecke mit Querströmung liegt die Pfadabweichung bei einem einmotorigen Antrieb meist bei etwa 15 %, während die zweimotorige Abweichung innerhalb von 3 % kontrolliert wird.
-
Vertikale Strömungen (Auf-/Abwinde) sind der unsicherste Faktor bei der Tauchsicherheit, besonders in Blue Holes oder an steilen Schelfkanten.
Abwärtsströmungen können manchmal 1,5 m/s übersteigen, was erfordert, dass Antriebe über einen sofortigen Schubstoß verfügen, um Tauchern bei der Tiefenhaltung zu unterstützen.
Das Schub-Gewichts-Verhältnis einmotoriger Antriebe ist meist gering, und bei voller Beladung mit Tauchausrüstung (Doppelflaschen oder schwere Bleigewichte) ist ihre vertikale Steigfähigkeit begrenzt.
Zweimotorigesysteme verfügen über eine stärkere kurzzeitige Überlastungsfähigkeit, und ihre Motoren können für kurze Zeit übertaktet werden, um einen Notfallschub von bis zu 30 kgf zu liefern.
In strömungsfreien Umgebungen entladen sich einmotorige Antriebe langsam mit 8 A, was längere Betriebszeiten ermöglicht.
Wenn sie jedoch mit kontinuierlich starken Strömungen konfrontiert sind, befinden sich einmotorige Antriebe über lange Zeiträume in einem 100 % Duty Cycle-Zustand, wodurch die chemische Aktivität der Batterie aufgrund von Innenwiderstandserwärmung schnell nachlässt.
Bei gleicher Strömungsgeschwindigkeit laufen zwar zwei Motoren, doch jeder trägt nur etwa 40 % der Last, was die Motoren und das Batteriepaket in einem hocheffizienten Bereich hält.
Laut tatsächlichen Vergleichen im Roten Meer ist bei Langstreckenfahrten in einer kontinuierlichen 1,2 Knoten Strömung der Stromverbrauch pro Kilometer (Wh/km) von zweimotorigen Antrieben tatsächlich etwa 15 % geringer als bei einmotorigen.
-
Daten zu Stromverbrauch & Reichweite
-
Geringe Strömung (0,5 Knoten): Einmotoriger 12 Wh/km; zweimotoriger 15 Wh/km.
-
Mittlere Strömung (1,5 Knoten): Einmotoriger schnellt auf 28 Wh/km; zweimotoriger bleibt bei 22 Wh/km.
-
Starke Strömung (2,5 Knoten): Effizienzverhältnis des einmotorigen Antriebs verliert an Referenzwert; zweimotoriger ca. 35 Wh/km.
-
Turbulenzen sind in Riffspalten oder um Wrackreste herum häufig.
Diese ungeordnete Strömung kann das Einlassfeld des Propellers stören.
Einmotorige Geräte haben nur eine Energiequelle;
sobald der Propeller Turbulenzen ansaugt und die Effizienz sinkt, erfährt das gesamte Gerät ein momentanes Schütteln und Abwürgen.
Die zwei Energiequellen eines zweimotorigen Systems haben eine größere räumliche Ausdehnung und sind in der Regel nicht gleichzeitig von derselben Turbulenz betroffen.
In Tests durch Bereiche mit gestörter Strömung derselben Intensität ist die Vibrationsamplitude der zweimotorigen Gehäuse um mehr als 60 % geringer als bei einmotorigen.
Portabilität
Die Portabilität hängt vom Gerätegewicht (2,1 kg-5 kg+), dem Stauvolumen (ca. 5 L-15 L) und der Batterieenergie (Wh) ab.
Einmotorige Modelle wiegen in der Regel etwa 2,3 kg, bei einem Volumen, das einer 1,5-L-Cola-Flasche entspricht, und passen in einen 20-L-Tagesrucksack.
Zweimotorige Modelle haben zwar mehr Schub, übersteigen aber oft ein Gewicht von 4,5 kg und haben meist eine Breite von über 45 cm, was einen dedizierten Schutzkoffer oder einen großen Rollkoffer mit 40 L oder mehr erfordert.
Abnehmbare Batteriedesigns mit 100 Wh oder 160 Wh, die den IATA-Standards entsprechen, sind das Kriterium dafür, ob die Ausrüstung problemlos die Sicherheitskontrolle am Flughafen passieren und mit in die Kabine genommen werden kann.
Flugreisen
Gemäß den Gefahrgutvorschriften (DGR) der IATA (International Air Transport Association), Abschnitt 2.3.5.9, ist die Nennenergie der Batterie das alleinige Kriterium dafür, ob das Gerät an Bord gebracht werden darf, wenn Passagiere elektronische Geräte mit Lithiumbatterien mitführen.
Einmotorige Unterwasserantriebe entwerfen ihre Batteriekapazität meist zwischen 98 Wh und 155 Wh.
Die Standardbatterie für die meisten einmotorigen Produkte liegt unter 100 Wh und kann ohne vorherige Zustimmung der Fluggesellschaft als Handgepäck mitgeführt werden.
Zweimotorige Antriebe haben einen höheren Leistungsbedarf, sodass die Kapazität ihrer einzelnen Batterie oft das Limit von 160 Wh überschreitet.
Um den Flugsicherheitsstandards zu entsprechen, verwenden viele zweimotorige Modelle ein modulares Design, das die Energiequelle in zwei unabhängige 90-Wh- oder 95-Wh-Batterien aufteilt.
Wenn die Kennzeichnung der Batterieenergie vage ist oder das UN38.3-Prüfbericht-Zeichen fehlt, hat das Bodenpersonal das Recht, die Mitnahme des Geräts in die Kabine zu verweigern.
| Batterieparameter und Luftfahrtkonformität | Typische einmotorige Daten | Typische zweimotorige Daten |
|---|---|---|
| Einzelbatterieenergie (Wh) | 90 Wh - 120 Wh | 180 Wh - 240 Wh (oft geteilt) |
| IATA-Mitnahmekategorie | Unterhaltungselektronik (keine Genehmigung) | Beschränktes Gefahrgut (konform nach Teilung) |
| Limit für Ersatzbatterien | Unter 20 Stück (unter 100 Wh) | 2 Stück (zwischen 100 Wh und 160 Wh) |
| Check-in-Erlaubnis | Nur Gehäuse ohne Batterie | Nur Gehäuse ohne Batterie |
| Nennspannung (V) | 11,1 V - 14,8 V | 22,2 V - 25,2 V |
Bei Reisen mit einem Unterwasserantrieb liegen die Handgepäckgrenzen der Economy Class in der Regel zwischen 7 kg und 10 kg, wobei die Abmessungen oft auf 55 x 35 x 23 cm begrenzt sind.
Das Nettogewicht eines einmotorigen Antriebsgehäuses liegt im Allgemeinen im Bereich von 2,1 kg bis 2,7 kg bei Abmessungen von ca. 300 x 150 mm.
Einschließlich Ladegerät und Ersatz-O-Ringen macht das Gesamtgewicht etwa 35 % des Handgepäckfreigewichts aus.
Die physische Struktur eines zweimotorigen Antriebs ist breiter, wobei die Spannweite oft über 450 mm erreicht und das Nettogewicht zwischen 4,5 kg und 5,8 kg schwankt.
Wenn noch ein Hartschalenkoffer zum Schutz der Propeller hinzukommt, überschreitet das Gesamtgewicht leicht 8 kg.
In diesem Fall müssen Nutzer zweimotoriger Geräte das Gehäuse oft aufgeben und nur die abgenommenen Lithiumbatterien bei sich tragen.
Beim Einchecken des Gehäuses ist es wichtig, den Luftdruck aus abgedichteten Fächern abzulassen.
Obwohl sowohl Kabinen als auch Frachträume unter Druck stehen, können Druckänderungen aufgrund von Innen-/Außendruckunterschieden zu einer Verschiebung der O-Ringe führen, was beim ersten Tauchgang nach der Ankunft ein Leckagerisiko birgt.
| Logistikvergleich | Einmotoriger (Leichtgewicht) | Zweimotoriger (Hochleistung) |
|---|---|---|
| Gesamtgewicht Gehäuse + Batterie (kg) | 2,5 kg - 3,2 kg | 5,0 kg - 6,5 kg |
| Verpacktes Volumen (L) | Ca. 5 L - 7 L | Ca. 15 L - 25 L |
| Auslastung Handgepäck (Economy) | Ca. 40 % | Ca. 85 % - 100 % |
| Empfohlener Schutz | Gepolsterte weiche Tasche | IP67 Rollkoffer (Hartschale) |
| Leistung & Gewicht Ladegerät | 45 W / 0,3 kg | 120 W / 0,8 kg |
Für technische Taucher oder Unterwasserfotografen, die häufig international fliegen, ist es wichtig zu bestätigen, ob die Batterie eines zweimotorigen Antriebs der UN38.3-Zertifizierung entspricht.
Diese Zertifizierung umfasst 8 strenge Tests wie Höhensimulation, Temperaturwechsel, Vibration, Stoß und erzwungene Entladung und ist ein weltweit anerkannter Sicherheitspass in der Luftfahrtindustrie.
Einmotorige Produkte, die für Reisen und Unterhaltung konzipiert sind, tragen meist ab Werk feste Konformitätszeichen.
Beim Kauf modifizierter Versionen oder bestimmter Hochleistungs-DPVs mit zwei Motoren für längere Ausdauer (z. B. über 2 Stunden) kann die Batteriekapazität jedoch die Grenzen der zivilen Luftfahrt bei weitem überschreiten.
In diesem Fall ist der Versand der Batterien zum Tauchhotel per Seefracht oder über FedEx-Gefahrgutkanäle der einzige konforme Weg.
Weg zum Tauchplatz
Beim Gehen vom Parkplatz oder dem Bereich der Ausrüstungsvorbereitung zum Einstiegspunkt (z. B. Blue Heron Bridge in Florida oder die felsigen Küsten der Galapagos-Inseln) bleibt das Trockengewicht eines einmotorigen Antriebs meist zwischen 2,1 kg und 2,8 kg.
Für einen voll ausgestatteten Taucher (mit einer 12-L-Stahlflasche und etwa 6 kg Blei) liegt die zusätzliche Last eines einmotorigen Geräts bei weniger als 5 % des Gesamtgewichts.
Im Gegensatz dazu liegt die Gehäusebreite bei zweimotorigen Antrieben, da sie zwei Motorgehäuse und eine verbreiterte Verkleidung enthalten, oft zwischen 450 mm und 550 mm, und das Trockengewicht steigt auf 4,5 kg bis 6,2 kg an.
Während eines Fußwegs von über 300 Metern zwingt das abwärts gerichtete Drehmoment eines zweimotorigen Geräts die Bizeps- und Unterarmbeuger des tragenden Arms in eine anhaltende isometrische Kontraktion, was die Durchblutung verlangsamt und die Sauerstoffaufnahme vor dem Tauchgang erhöht.
| Trageleistung | Einmotoriger (Leichtgewicht) | Zweimotoriger (Hochleistung) |
|---|---|---|
| Durchschn. Trockengewicht (kg) | 2,3 kg | 5,2 kg |
| Schwerpunktverlagerung (mm) | Achse ausgerichtet, kein seitlicher Versatz | Symmetrisch, Drehmoment verteilt |
| Limit einhändiges Gehen (m) | > 1000 m (keine deutliche Ermüdung) | < 350 m (Armwechsel erforderlich) |
| Empfohlene Trageweise | D-Ring-Aufhängung oder einhändiges Tragen | Dedizierter Gurt oder beidhändiges Halten |
| Gesamtgewicht Ausrüstung % | Ca. 4 % - 6 % | Ca. 10 % - 15 % |
| Seitlicher Platzbedarf (cm) | Ca. 15 cm | Ca. 50 cm |
Einmotorige Antriebe werden meist mit einem Griff geliefert, der senkrecht zum Gehäuse steht, oder nutzen das Gehäuse selbst als Griff.
Taucher können einen Karabiner verwenden, um ihn an einem D-Ring des BCDs (Buoyancy Control Device) zu befestigen, wodurch die großen Rumpfmuskeln das Gewicht tragen, während die Hände frei bleiben, um die Maske anzupassen oder Flossen anzuziehen.
Zweimotorige Antriebe nutzen oft U-förmige oder flügelartige Griffe mit einer großen Spannweite, was es unmöglich macht, sie an einem einzigen Aufhängepunkt an der Körperseite zu stabilisieren.
Wenn man versucht, ihn an einem seitlichen D-Ring aufzuhängen, stößt die breite Verkleidung wiederholt gegen den äußeren Oberschenkel, was den Schritt behindert.
In unwegsamem, felsigem Gelände (wie den Kiesstränden des Mittelmeers) erhöht die durch dieses Volumen verursachte Instabilität des Schwerpunkts das Risiko von Knöchelverstauchungen.
Untersuchungen zeigen, dass das Tragen einer asymmetrischen Last von über 5 kg über eine Distanz von 500 Metern die Herzfrequenz eines Tauchers im Vergleich zum Gehen mit freien Händen um 15-20 bpm erhöht, was vor dem Einstieg in kaltes Wasser kein idealer physiologischer Zustand ist.
| Bewertung der Geländeanpassungsfähigkeit | Einmotorige Leistung | Zweimotorige Leistung |
|---|---|---|
| Befestigte Straße | Einfach wie eine Handtasche | Häufige Griffanpassung notwendig |
| Sand (Strandeinstieg) | Leicht, beeinflusst Geh-Schwerpunkt nicht | Gewicht lässt Füße einsinken, mehr Kraftaufwand |
| Glitschige Felsen | Gutes Gleichgewicht gewahrt | Großes Volumen wird leicht durch Wind/Trägheit gestört |
| Enger Pfad/Steg-Leiter | Reibungsloses Passieren, minimaler Platz | Kollisionsanfällig, benötigt Hilfe |
| Waten (taillertief) | Geringer Widerstand, kann an der Oberfläche schwimmen/geschleppt werden | Hoher Widerstand, erzeugt seitlichen Zug |
Die Batterien einmotoriger Antriebe sind meist intern oder kleine Steckmodule, was keine komplexe sekundäre Montage am Tauchplatz erfordert.
Um die Gewichtsbelastung an Land auszugleichen, ermöglichen einige High-End-Modelle mit zwei Motoren Tauchern, Batteriemodule in Bleigürteln oder Rucksäcken zu tragen und sie erst am Wasser anzuschließen.
Dies reduziert zwar das sofortige Gewicht, erhöht aber das Risiko, Anschlussschnittstellen sandigen oder salzhaltigen Umgebungen auszusetzen.
In Umgebungen mit Ufertauchgängen wie in Kalifornien können feine Sandkörner, die in den Batterieschacht oder die Dichtungskante eines zweimotorigen Geräts eindringen, aufgrund ungleichmäßigen Drucks zum Versagen des O-Rings führen.
Der Durchmesser der Propellerblätter bei zweimotorigen Geräten liegt meist über 150 mm und das Schutzgitter ist weit.
Ohne Schutzabdeckung können sich Äste am Wegesrand oder Kleidungsstücke leicht in den Blättern verfangen, was den Arbeitsaufwand bei der Vorbereitung erhöht.
Oberflächentransfer
Beim Übergang vom Einstiegspunkt zur tatsächlichen Tauchtiefe liegt das Verdrängungsvolumen eines einmotorigen Antriebs im Wasser typischerweise zwischen 2,2 L und 2,8 L.
Nach dem Archimedischen Prinzip gleicht der erzeugte Auftrieb das Körpergewicht im Wesentlichen aus, was zu einem schwachen positiven Auftrieb von 50 g bis 150 g im Süßwasser führt.
Dieses Design ermöglicht es Tauchern, das Gerät einfach an einer Handschlaufe zu tragen, während sie die Maske anpassen oder Flossen anlegen, da das Gehäuse natürlich an der Oberfläche schwimmt und nicht absinkt, um die Beinbewegungen zu stören.
Zweimotorige Antriebe haben aufgrund ihrer zwei unabhängigen Motorgehäuse und größeren Batteriepakete ein Verdrängungsvolumen von über 5,5 L.
Obwohl Hersteller interne Luftkammern verwenden, um das Gewicht auszugleichen, weisen die meisten zweimotorigen Hochleistungsgeräte im statischen Zustand immer noch etwa 200 g negativen Auftrieb auf.
Beim Betreten von Süßwasserquellen in Florida sinkt das Gerät schnell auf den Boden, wenn man es nicht festhält oder am BCD sichert.
| Physikalische Parameter unter Wasser | Einmotorig | Zweimotorig |
|---|---|---|
| Statischer Auftrieb (Süßwasser) | +50 g bis +150 g (leicht positiv) | -100 g bis -300 g (negativ) |
| Frontfläche | Ca. 175 - 210 $cm^2$ | Ca. 550 - 850 $cm^2$ |
| Widerstandsbeiwert ($C_w$ gesch.) | 0,25 - 0,35 | 0,55 - 0,75 |
| Widerstand ohne Antrieb (1,0m/s) | Ca. 4,5N - 6N | Ca. 15N - 22N |
| Einhand-Gierrate (Grad/Sek.) | Hoch, erfordert Handgelenkskorrektur | Extrem niedrig, Drehmoment ausgeglichen |
Wenn der Antrieb ausgeschaltet ist – aufgrund einer leeren Batterie oder beim Erreichen eines engen Korallenriffs – und manuelles Schwimmen erforderlich ist, erzeugt die Frontfläche des Geräts einen quantifizierbaren Widerstand.
Der Außendurchmesser eines Ein-Motor-Scooters liegt üblicherweise innerhalb von 15 cm, bei einem Stromlinienverhältnis von nahezu 2:1, was einen geringen Strömungswiderstand erzeugt.
Nachdem ein Taucher ihn über ein 60 cm langes Zugseil an einem D-Ring an der Hüfte befestigt hat, richtet sich das Gerät beim Flossenschlag natürlich am Oberschenkel aus, ohne nennenswerten Widerstand.
Die strukturelle Breite von Zwei-Motor-Scootern übersteigt oft 45 cm.
Die seitliche Widerstandsfläche, die durch das Gehäuse und die beiden Propeller gebildet wird, ist 3- bis 4-mal so groß wie bei einem Ein-Motor-Modell.
In einer Umgebung mit einer Strömung von 0,5 Knoten erhöht das Mitführen eines ausgeschalteten Zwei-Motor-Scooters die Sauerstoffverbrauchsrate (SAC-Rate) um etwa 20 % im Vergleich zum normalen Tauchen.
"Bei langen Schwimmstrecken an der Oberfläche zu Einstiegspunkten reduzieren die flachen Abmessungen der Ein-Motor-Geräte die Beeinträchtigung durch Meereswellen auf den Kurs, während Zwei-Motor-Strukturen bei Wellengang stärkere seitliche Krafteinwirkungen aufweisen."
Bei der Durchführung von Unterwasser-Lageanpassungen (wie Neigen und Rollen) zeigt das Ein-Achsen-Antriebsprinzip von Ein-Motor-Scootern eine größere Manövrierfähigkeit.
Da die Schublinie mit der Mittelachse des Körpers übereinstimmt, kann der Taucher mit nur einer leichten Drehung des Handgelenks 360-Grad-Rollen ausführen.
In den riesigen Kelpwäldern Kaliforniens ermöglicht diese hohe Manövrierfähigkeit Tauchern schnelles Wenden zwischen dichten Pflanzenstängeln.
Zwei-Motor-Scooter zeichnen sich durch eine exzellente Kursstabilität aus.
Da die beiden Propeller meist gegenläufig rotieren, wird das von ihnen erzeugte Drehmoment physikalisch aufgehoben, was die bei Ein-Motor-Modellen übliche Tendenz zum Eigendrehen eliminiert.
Bei langen Geradeausfahrten in offenem Wasser müssen Nutzer von Zwei-Motor-Systemen nicht ständig Kraft aufwenden, um gegen das Drehmoment anzukämpfen, wodurch die Griffhaltung über lange Zeit stabil bleiben kann.
Diese Stabilität geht jedoch zu Lasten des Wendekreises.
Bei einer 90-Grad-Kurve ist der Wendekreis eines Zwei-Motor-Geräts aufgrund des längeren Weges und des größeren Widerstands der äußeren Blätter typischerweise 2,5-mal so groß wie bei einem Ein-Motor-Modell.
| Dynamisches Handling | Ein-Motor-Leistung | Zwei-Motor-Leistung |
|---|---|---|
| Min. Wendekreis (m) | 0,8m - 1,2m | 2,5m - 3,5m |
| Drehmoment-Korrektur | Keine, manuelle Kompensation nötig | Physikalisch ausgeglichen, kein Drehmoment spürbar |
| Einhand-Kompatibilität | 100 % einhändig bedienbar | Empfehlung: 90 % Zeit beidhändig halten |
| Seitliche Stabilität | Deutlich von Strömungen beeinflusst | Hohe Trägheit, starker Widerstand |
| Vertikale Reaktion | Schnell, empfindlich | Leichte Verzögerung durch Volumenwiderstand |
Für Taucher mit Kameraausrüstung beeinflussen Stabilitätsunterschiede während des Transfers an der Oberfläche die Vorbereitung der Aufnahmen.
Ein Ein-Motor-Scooter kann als Hilfsantrieb einfach per Federclip an der Unterseite einer Kameraschiene befestigt werden, und seine kompakte Größe blockiert nicht das Sichtfeld von Ultra-Weitwinkelobjektiven.
Aufgrund ihrer Größe können Zwei-Motor-Scooter meist keine Befestigungspunkte mit großen Unterwassergehäusen teilen.
Bei Boots-Tauchgängen auf den Malediven müssen Taucher das Zwei-Motor-Gerät meist zuerst ins Wasser geben, damit es vom Oberflächenpersonal betreut wird, und es nach dem eigenen Einstieg ins Wasser wieder übernehmen.
Bei der Rückkehr zum Boot ist das Heraufziehen eines 2,5 kg leichten Ein-Motor-Geräts beim Aufstieg über die Leiter sehr einfach.
Angesichts eines über 5 kg schweren, mit Wasser gefüllten Zwei-Motor-Geräts müssen Taucher es oft erst über ein Hebeseil an Deck ziehen, was das betriebliche Risiko erhöht und die Wartezeit auf hoher See bei starkem Wellengang verlängert.
"Der Unterschied in der Fluiddynamik liegt im Verhalten der Reynolds-Zahl über verschiedene Bereiche; die niedrige Reynolds-Zahl der Ein-Motor-Systeme macht sie im manuellen Betrieb bei niedriger Geschwindigkeit nahezu unmerklich, während Zwei-Motor-Systeme bei hoher Leistung eine bessere Antriebseffizienz zeigen."
In kaltem Wasser bei 10 Grad Celsius zieht sich das große Luftvolumen in einem Zwei-Motor-Scooter aufgrund des Temperaturabfalls um etwa 2 % zusammen, wodurch der Auftrieb um ca. 100 g sinkt.
Bei Ein-Motor-Geräten mit minimalen internen Hohlräumen ist diese temperaturbedingte Auftriebsänderung nahezu vernachlässigbar.
Beim Trockentauchen benötigen Nutzer von Ein-Motor-Geräten keine häufigen Gewichtsanpassungen, während Nutzer von Zwei-Motor-Geräten je nach Salzgehalt und Temperatur unterschiedlicher Gewässer Auftriebskörper oder Bleigewichte im Gehäuse anbringen müssen, um den neutralen Auftrieb zu wahren.


Hinterlasse einen Kommentar
Alle Kommentare werden vor der Veröffentlichung geprüft.
Diese Website ist durch hCaptcha geschützt und es gelten die allgemeinen Geschäftsbedingungen und Datenschutzbestimmungen von hCaptcha.